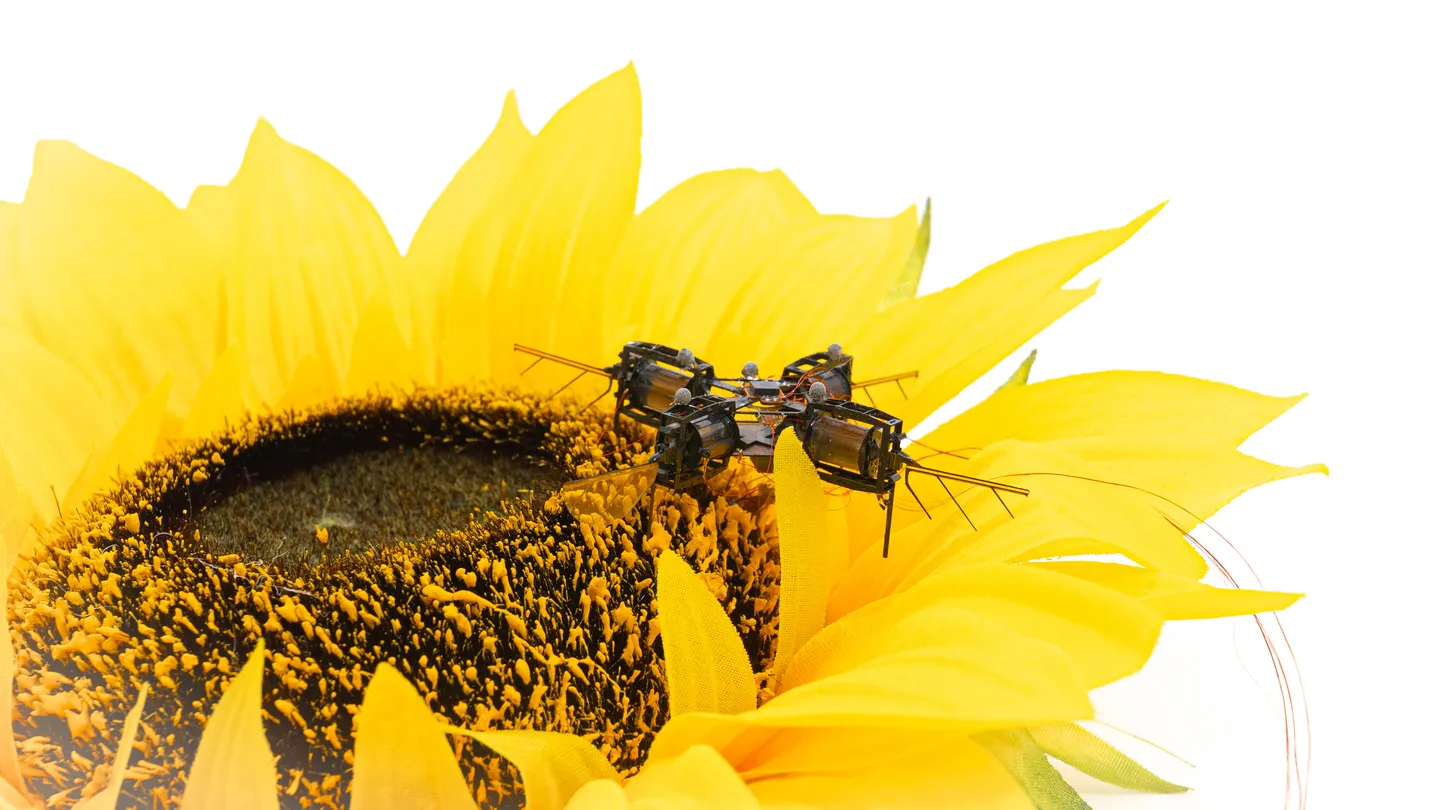
MITの研究チームは、センサーと計算機を機体に搭載し、外部のモーションキャプチャーシステムに頼らず飛行できる羽ばたき型マイクロロボットを開発しました。重さ1.29グラムの機体は、複雑な経路を飛び、ヒマワリに着陸する実験に成功しました。電力は外部から供給しています。
機上のセンサーと計算機で飛行
従来の昆虫サイズの飛行ロボットは、搭載できる重量や消費電力の制約が厳しく、安定した飛行のために機外のセンサーや計算機に頼るものが大半でした。MITがこれまで開発してきた機体も、飛行に必要な電子機器を運べず、研究室のモーションキャプチャーシステムにつながれていました。この制約により、飛行できる場所も限られていました。
今回の機体は、センサーによる計測と機上での計算だけで、ホバリングや経路に沿った飛行を行えます。研究チームのKevin Chen准教授は、飛行マイクロロボットがセンシングと計算を自律して行った初めての実証だとしています。一方、飛行中の電源は機外にあります。
過去には、レーザーや高強度の光を使って電力を供給し、短時間の飛行を実現した先行研究もあります。今回の研究では、機上のセンサーとマイクロコントローラーによる飛行制御に取り組みました。研究チームは、バッテリーなどを機体に組み込むことを今後の目標にしています。
人工筋肉を大型化して搭載重量を確保
機体には4枚の羽があり、それぞれを柔らかいアクチュエーター、つまり人工筋肉で動かします。研究チームは電子機器を運べるように、人工筋肉の半径と長さを調整しました。その結果、人工筋肉のサイズを50%大きくし、正味の揚力を46%高めました。
機体の揚力と重量の比は1.9です。この揚力によって、重さ244ミリグラムの電子機器パッケージを搭載できました。パッケージにはセンサーとマイクロコントローラーが収められています。
Chen准教授は、人工筋肉を大型化すると出力や揚力が低下しやすいため、形状を精密に調整したと説明しています。センサーと計算部品は、機体の振動で外れないよう、ガラス繊維の基板に取り付けられています。
3種類のセンサーで姿勢と位置を推定
機体には、姿勢の推定に使う慣性計測装置、横方向の速度と位置を推定するオプティカルフローセンサー、高度を測る飛行時間型センサーが搭載されています。外部のモーションキャプチャーを使わない場合、機体は絶対位置を把握できず、経路からずれる問題があります。そこで研究チームは、姿勢や角速度、位置を高速に計算するアルゴリズムを設計しました。
計算量を減らし、位置を短い周期で継続的に推定する方法を採用しています。研究チームは、より精密でも推定速度が遅い方法より、高い性能が得られたとしています。論文では、ホバリングと経路追従を行った際の位置誤差の二乗平均平方根を3.96センチメートルとしています。
推定と制御の処理は、マイクロコントローラーの1つのコアで実行されます。共同筆頭著者のYi-Hsuan Hsiao氏は、センサーと位置推定器の選択を最適化し、外部カメラを使う飛行に匹敵する位置精度を得たとしています。研究では、センサーと低レベルの制御を組み合わせ、センチメートル単位の精度を達成しました。
人の指示で植物の間を飛びヒマワリに着陸
飛行実験では、異なる高さでのホバリングや、地点間を移動する動作を試しました。機体は数センチメートルの位置誤差で、素早く移動しました。操作者が上位の位置指令を与える階層型の制御も使っています。
別の実験では、操作者がジョイスティックで目標位置を指示し、複数の植物の周囲を飛ばしました。機体は障害物を避け、最後にヒマワリに着陸しました。モーションキャプチャーの範囲外で行ったこの飛行は30秒間でした。
研究チームは、将来の用途として人工授粉や作物の健康状態の監視、害虫の発見を挙げています。Chen准教授は、授粉や産業施設の監視には、大きなロボットを使えない場面もあるとしています。研究成果はScience Roboticsに掲載されました。
カメラとバッテリーの搭載を目指す
研究チームの分析では、電子機器が消費する電力は全体の約6%でした。残りは人工筋肉と羽の駆動に使われています。研究チームは、電子機器の消費電力をさらに減らす方法も見いだしました。
今後の目標の一つは、カメラを搭載し、機体が自律的に物体を認識して障害物を避けられるようにすることです。もう一つは、電力用の電子回路とバッテリーを機体に組み込むことです。これにより、屋外で外部電源につながれずに飛行できる機体を目指します。
論文では、現在の推定と制御に使っていない計算資源を、将来の通信や画像処理、飛行計画に利用できるとしています。