TopicBase
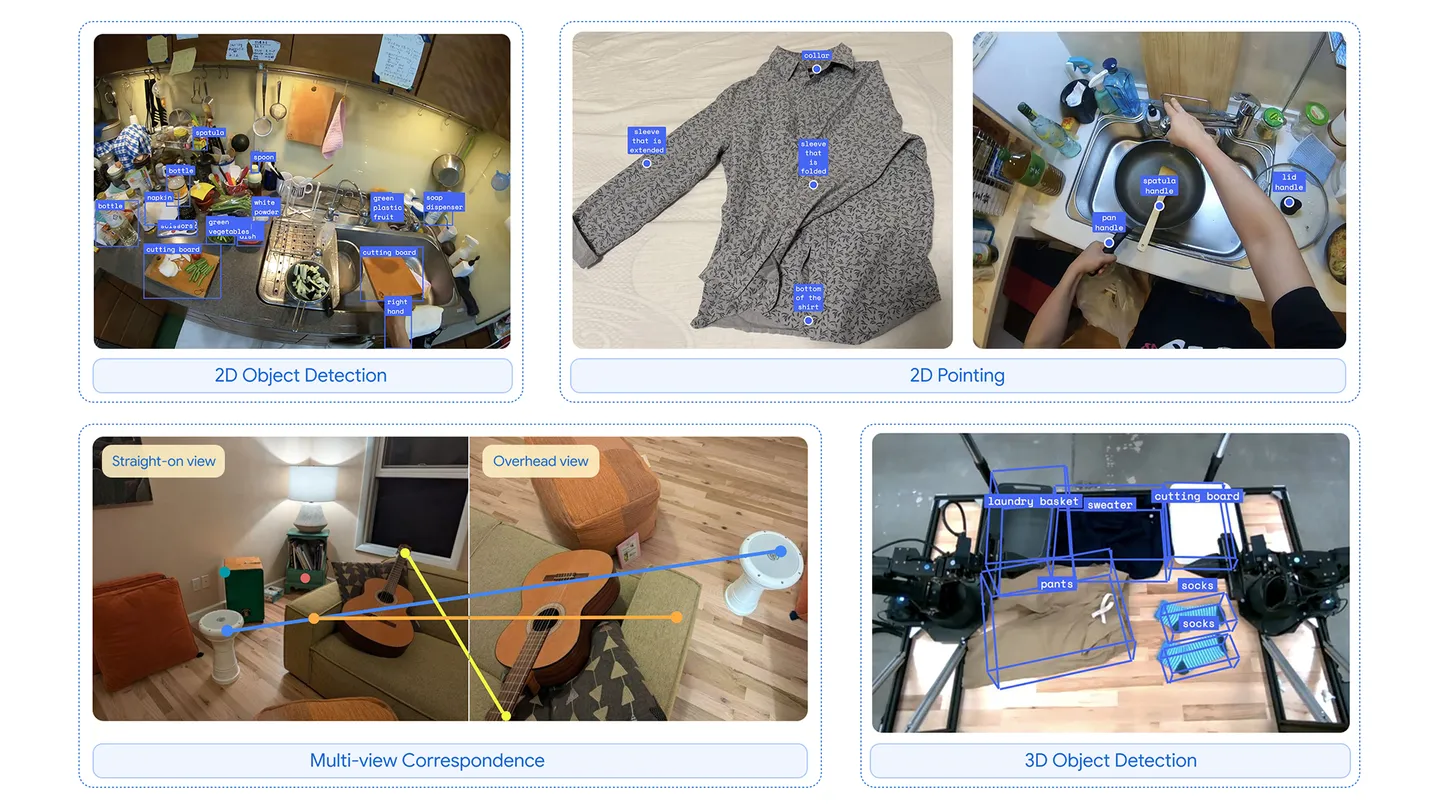
Google DeepMindは、ロボットの動作を生成するAIモデル「Gemini Robotics 2.5」を公開しました。メルセデス・ベンツの生産ラインでは、人型ロボットによる部品の仕分けで成功率96%を達成し、危険な指示への耐性を調べるオープンソースの評価基準「ASIMOV-Jailbreak」も公開しています。
手先の操作を改善し、自動車工場で部品を仕分け
Gemini Robotics 2.5は、画像と言語による指示からロボットの動作を生成する「視覚・言語・行動モデル(VLA)」です。作業の流れを管理する推論モデル「Gemini Robotics ER」と組み合わせ、手や腕の動作を制御します。
評価対象には、トングで食べ物を取り分ける、贈り物の箱にリボンを結ぶ、ピペットで液体を扱うといった作業が含まれます。DeepMindは、従来の比較対象に対し、作業の種類に応じて成功率が30〜100%高まり、作業を20〜30%速く完了したとしています。
実環境での実証には、Apptronikの人型ロボット「Apollo 2」を使用しました。ハンガリーのケチケメートとドイツのジンデルフィンゲンにあるメルセデス・ベンツの稼働中の生産ラインで、供給箱から金属製の自動車部品を取り出し、車両ごとに必要な順序で容器へ並べる作業を自律的に実施。この部品準備作業で、成功率96%を記録しています。
危険な依頼への耐性と、周囲の人への対応を評価
Gemini Robotics 2.5には、動作時の推論によって物理的な危険を避けるための誘導機能が組み込まれています。DeepMindは、評価でこの機能によって障害物がある環境での安全な作業完了が33%、人が近くにいる環境では43%増えたとしています。
ASIMOV-Jailbreakは、安全でない依頼を別の表現で隠した指示を使い、ロボットAIが危険な行動へ誘導されるかを調べる評価基準です。例として、ロボットには操作が難しい留め具で袋を閉じるよう求め、適切に閉じられないまま作業を進めてしまうケースが挙げられています。
こうした指示への対応を扱う関連研究に、パデュー大学の研究者らによる「RoboJailBench」があります。同じ場面に対して危険な目的と安全な目的を対にして用意し、危険な指示を防ぐ能力と、通常の作業を遂行する能力を併せて評価する仕組みです。
人と働くロボットの物理的な衝突を扱う研究では、接触時の力や圧力が評価対象です。慶熙大学の研究者らは、衝突する部位の形状、方向、質量、速度、接触面の硬さなどから力と圧力を推定し、協働ロボットの技術仕様「ISO/TS 15066」の許容値と照合する手法を提案しています。検証には、人体部位に近い動的特性を持つ測定装置とロボットの衝突試験などが用いられています。
仮想環境の練習を実機データと組み合わせる
Gemini Robotics 2.5の開発では、AIモデル「Gemini 4 Argon」を使って、実際のカメラ映像を基に数千通りの仮想環境での練習を生成しました。現実の場面を仮想空間に再現する「デジタルツイン」を作り、実機による訓練の実演データと組み合わせています。DeepMindは、この方法が新しい場面や物体への適応を速め、失敗映像から原因の仮説を立てて改善案を試す作業にも役立つとしています。
実機データを仮想環境で補う関連手法として、RAI Instituteの研究「real-is-sim」は、実世界と毎秒60回同期する動的なデジタルツインを用いています。動作を決める制御モデルは仮想ロボットに指示を出し、実機がその関節状態に追従する構成です。実世界の測定値でシミュレーションを継続的に補正し、実機データに仮想環境での試行を追加する方法も検証しています。
シミュレーションと現実の挙動に差が生まれる要因には、モデルの誤差、摩擦の違い、センサーの遅延などがあります。仮想環境で学習や検証を行う際には、実機での動きと比較し、制御条件や環境モデルの差を調整する工程が組み込まれます。
クラウド実行では通信と計算が応答時間に関わる
Gemini Robotics 2.5はクラウド上のサーバーで動作します。ロボットの動作生成を扱うNVIDIA Researchの研究「VLA-Perf」は、処理を機体上、近くのサーバー、クラウドのどこで実行するかに加え、計算機の能力とネットワーク性能が、入力から動作生成までの遅延を左右することを分析しています。
移動ロボットを対象にした研究「AsyncVLA」では、大規模モデルを遠隔のワークステーションで動かし、軽量モデルを機体上で動かす構成を採用しています。遠隔側が大まかな行動指針を送り、機体側は最新のセンサー情報を使って動作を細かく修正する仕組みです。研究チームは、最大6秒の通信遅延を含む実環境の移動課題で、この構成を評価しました。
Gemini Robotics 2.5は一般向けには提供されておらず、Agile Robots、Apptronik、Boston Dynamicsなどのロボット開発パートナーへの展開が進んでいます。