TopicBase
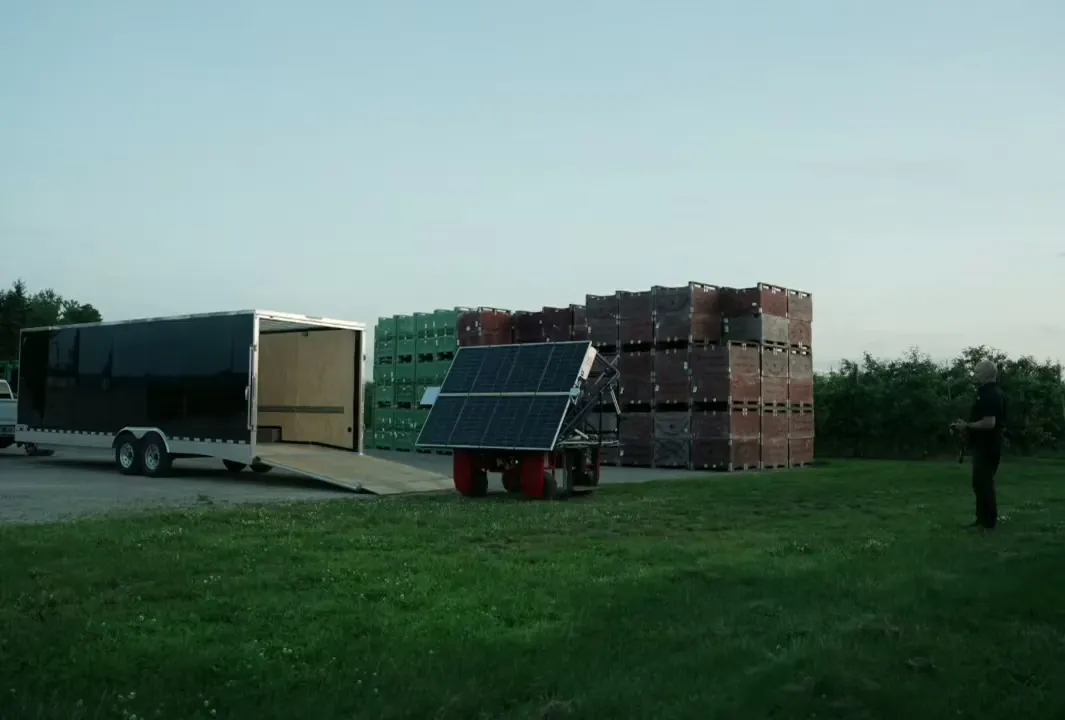
Finite Roboticsは、リンゴの余分な実を間引く「摘果」を支援するロボット「Robothinner」を開発しています。薬剤摘果の後、手作業の摘果の前に使うサービスを想定し、2026年には3台を製作・配備しました。
薬剤と手作業の間にロボットを組み込む
Finite Roboticsは2024年に設立され、カナダ・オンタリオ州キッチナーのFinite Farmsを起点としています。Amanda Stevens氏とMatt Stevens氏が2020年に趣味で小さなリンゴ園を植えたことが、その出発点です。
Robothinnerが対象とする摘果には、薬剤を使う方法と、人が実を選んで取り除く方法があります。薬剤の摘果効果は樹全体で均一ではないため、実が多く残った房を手作業で調整します。Robothinnerは、薬剤摘果の後から手作業の摘果に入るまでの工程を支援する構想です。
残す実の数と摘果の時期が翌年にも影響
摘果は、収穫する実の数を調整するだけの作業ではありません。花や実の成長には、樹に蓄えられた養分や光合成でつくられる物質などが必要で、数が多すぎると果実が小さくなったり、樹の生育に悪影響が出たりします。余分な実を減らす目的は、果実の大きさや商品性を高め、樹の勢いを維持することです。
摘果は翌年の生産にも関わります。リンゴは摘果が遅れたり、樹に残す実が多すぎたりすると翌年の花芽がつきにくくなり、収穫量が年ごとに大きく変動する「隔年結果」につながります。一方、実を必要以上に減らすと、隔年結果を防げても期待した収益を得られなくなります。
実を残す位置にも基準があります。リンゴの予備摘果では、花や実がまとまってつく「果そう」のうち、最も大きくなる中心果を1果残し、仕上げ摘果で3〜5果そうに1果とする方法があります。仕上げの程度は実1個に対する葉の枚数も目安とし、品種や樹の勢い、気象条件に応じて調整します。
こうした着果量の調整に関して、農研機構は幼木を対象に、摘果時期や着果量、樹齢などから翌年の花芽率を推定するモデルを開発しています。隔年結果を避けながら収穫果数が最大となる着果量を求め、品種や台木による生産性の違いを評価する研究です。台木は、接ぎ木した品種を根元で支える樹を指します。
薬剤の効き方は天候や樹の状態で変わる
Robothinnerの前工程に当たる薬剤摘果では、処理の時期と条件が効果を左右します。多くの品種では花弁が落ちるころ、または実がつき始めた直後に処理しますが、適切な薬剤や濃度、時期は品種によって大きく異なります。
薬剤を散布する前後の気温や湿度、樹の水分・栄養状態、前年に実をつけた量なども反応に影響します。低温で湿った条件では薬剤が吸収されやすくなる一方、自然に落ちる実が多い場合には、薬剤処理によって実を減らしすぎることがあります。
薬剤摘果の時期には、開花から開花後3〜4週間までという幅があり、その長さも天候で変わります。処理後は実のつき方と反応を見直し、必要に応じて追加処理を判断します。
手作業では実の選別と残す総数を調整
Robothinnerの後に位置づけられる手作業の摘果には、傷んだ実や品質の悪い実を選んで除去できる利点があります。薬剤摘果の後には、樹全体に残る実の数を踏まえ、減らしすぎを避けながら調整します。
摘果の省力化では、人が乗って作業する移動式の作業台も試験されています。米ニューヨーク州で2013年に行われた比較試験では、4人の作業者が樹列をまたぐ作業台を使った場合、はしごを使う場合に比べて手作業の摘果時間が45〜50%短くなりました。対象はGalaとHoneycrispの成木の上部で、同じ4人の作業時間を比較しています。