研究チームが、両手で作業しながら追加のロボットアームに指示を出せる、触覚を利用した脳と機械の接続装置を開発しました。10人による実験では、3日間の練習後、両手を動かす場合と静止している場合の指示の認識精度の差が統計的に有意ではなくなりました。
振動への注意を四つの指示に変換
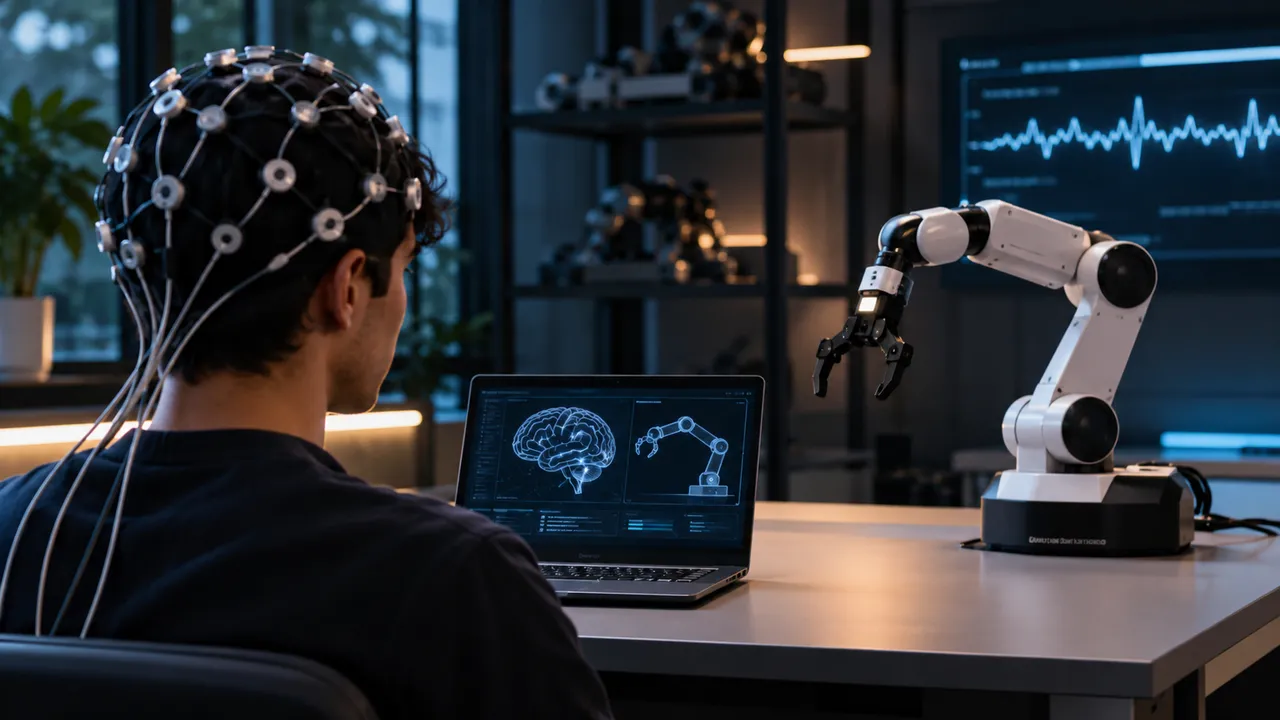
脳とコンピューターをつなぐブレイン・コンピューター・インターフェース(BCI)は、脳の電気活動を測定し、外部機器への指示に変換する仕組みです。今回の研究では、腕の異なる場所に短い振動を与え、利用者が意識を向けた場所から指示を選びます。振動を使うことで、視線と手を別の作業に使えます。
利用者は、手首と肘の近くに左右対称に取り付けた四つの振動装置のうち、一つに注意を集中します。それぞれの装置は四つの指示に対応し、刺激はランダムな順序で200ミリ秒ずつ与えられます。参加者の手と指は装置でふさがれません。
装置が検出するのは、注目する刺激を受けた後に現れる「P300」と呼ばれる脳波の反応です。64個のセンサーを備えた脳波計の帽子で電気活動を記録し、反応のタイミングと振動した場所を対応させます。背景の電気的なノイズを抑えるため、各位置で連続する4回分の反応を平均します。
自然な動作と追加操作の両立が課題
研究の課題は、自分の手足の動きを損なわずに、追加の機械を複数の指示で操作することです。既存の方法には、足の指のセンサーで追加の親指を操作する例があります。この方法では追加の動きを得る一方、操作に使う身体部位の動きが制約されます。
頭皮から脳波を測る方法では、身体の別の部位を操作用に使わずに済みます。一方、手の動きを想像して指示を出す方法では、実際の動きに伴う脳活動と信号が重なり、複数の指示を区別することが難しくなります。画面の点滅を使ってP300を引き出す方法は、視覚的な注意を占有します。
今回の手法は、動作の想像ではなく、皮膚への刺激に対する反応を利用します。研究には、インペリアル・カレッジ・ロンドンの生体工学研究者であるTianyu Jia氏らが参加しました。Jia氏は、着想の一部に「スパイダーマン」の架空の登場人物、ドクター・オクトパスがあったと語っています。
3日間の練習で同時作業中の精度が上昇
実験には23〜37歳の右利きの10人が参加し、うち8人はBCIの使用経験がありませんでした。参加者は両手で長方形のトレーを持ち、傾けながらボールを四隅に順番に転がす課題に取り組みました。脳波による指示の認識は、静止時とボールを動かす同時作業時の両方で試しました。
初日の認識精度は、同時作業時が53.1%、静止時が68.1%でした。2日目はそれぞれ56.3%と77.2%でした。3日目には同時作業時が69.7%、静止時が79.1%となり、両条件の差は統計的に有意ではなくなりました。
両手の動作については、ボールを四隅に回す時間などを、脳波で指示を出さない基準時と比較しました。3回の実験を通じて、成功した一周の平均時間や試行全体のペースに有意な差はありませんでした。最初の指示を出すまでには、複数回の振動に対する脳波を平均するため、数秒を要しました。
脳波の反応時刻と継続操作も調査
研究チームは、同時作業中の精度改善と脳波の関係も調べました。最初の2日間は、P300のピークが現れる時刻のばらつきが静止時より同時作業時に大きくなっていました。3日目には、そのばらつきの差が統計的に有意ではなくなりました。
反応時刻がそろうほど、平均した波形のピークは高くなり、ソフトウェアが検出しやすくなります。研究チームは、練習によって動作中も注意をより安定して配分できるようになった可能性を示しています。
別の探索的な試験では、4人が一つの振動に注意を向け続け、指示を維持できるかを調べました。対象の検出率は、時間区間ごとの平均で静止時が91.1%、ボールを動かす間が87.0%でした。誤検出はそれぞれ1.6%と5.3%でした。
2本のロボットアームでも動作を実演
研究チームは、参加者が両手で別の作業を続けながら、卓上のロボットアーム2本に指示を出す実演も行いました。一つの実演では、どちらかのアームにボールを拾って元に戻すよう順番に指示しました。別の実演では、一方がカップを持ち上げ、もう一方がストローを入れました。
このほか、2本のアームによるボールの受け渡しや、1本のアームを平面上で段階的に動かす操作も試しました。アームは安全のためにあらかじめ設定された軌道に沿って動きました。速度や関節角度を利用者が連続的に調整する方式ではありません。
実験のトレー課題は、急な動作の変更や複雑な指の握り替えを伴わない、滑らかで予測しやすい動きでした。研究チームは、振動を長時間繰り返すと皮膚や神経系が刺激に慣れ、P300の反応が弱まる可能性にも言及しています。