TopicBase
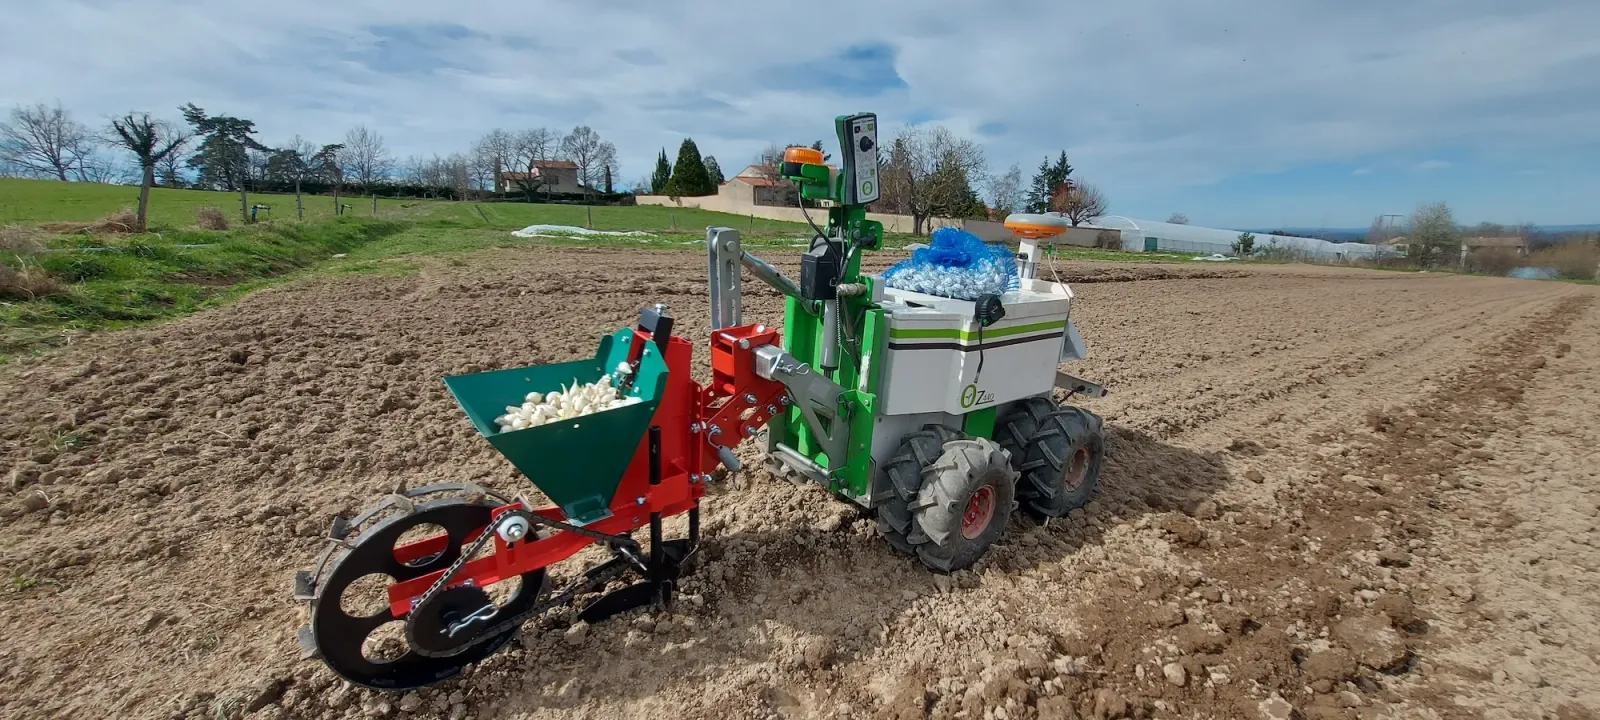
フランスのNaïoは、自律走行する電動農業ロボット「Oz」向けに、野菜のプラグ苗を植え付ける新たな作業機を披露しました。機械除草に使われてきたOzの用途を苗の定植にも広げ、植え付けからその後の栽培管理まで同じロボットで担います。
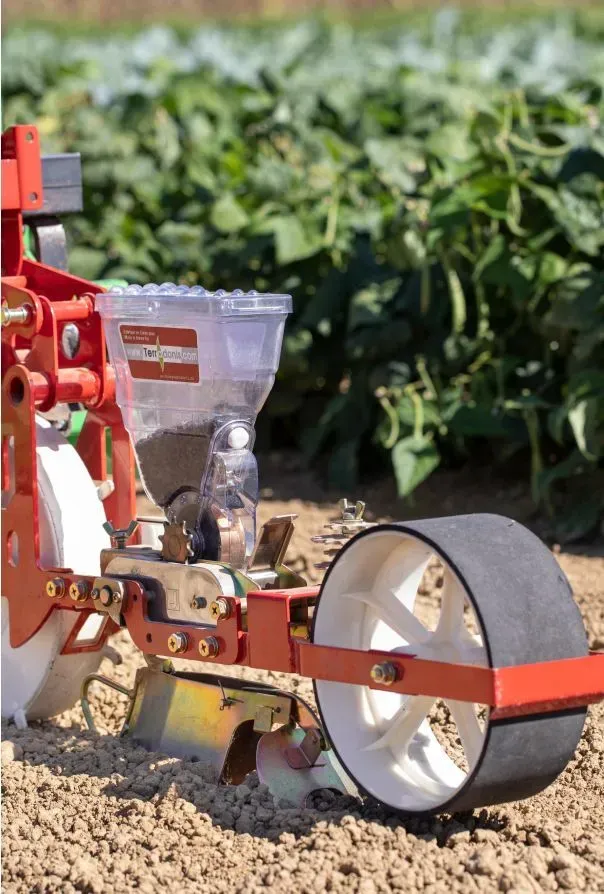
Ozは35種類を超える作業機に対応し、苗の植え付け、種まき、耕起、機械除草、草刈り、作物の運搬に使えます。Naïoは、農場の必要に応じて作業を替え、栽培期間を通して使える機体を目指しています。
植え付けた列を地図に残し、除草にも利用
新たな植え付け機能でNaïoが重視するのは、定植と除草のつながりです。同社のゼネラルマネジャー、Matthias Carriere氏は、精密な除草には作物を正確に植えることが先に必要だとし、Ozで植え付けた畑に再び入り、耕起や除草を行う考えを示しました。
Ozは、衛星測位システムGNSSと、位置精度を高めるRTK測位を組み合わせて自律走行します。畑の地図を作成して再利用でき、栽培期間中の異なる作業に同じ地図を使います。地図は利用者が作物ごとに作成でき、種まきの際にも、その後にも生成できます。
GPSなどの衛星信号を受信機1台で利用する単独測位に対し、RTK測位は基準局などから補正情報を受け取って位置精度を高める方式です。Ozでは、この測位技術と地図の再利用を組み合わせ、植え付けとその後の管理作業をつないでいます。
農研機構は、農機の運転支援やロボット農機の自動走行には、誤差が数センチ以内の位置精度が求められるとしています。Ozが採用するRTK測位も、こうした農作業での高精度な位置把握に使われる技術です。
作物の列に沿う走行が損傷防止に関わる
Naïoは、正確な植え付け、一定の株間、そろった作物の列が、その後の機械除草に重要だとしています。
作物の列に沿って走る重要性は、薬用作物ヤマトトウキの機械除草でも指摘されています。奈良県の試験では、欠株や作物の損傷を避けて除草の精度を保つため、定植した列に沿った正確な直進走行が特に重要とされ、走行時には後方に監視員を配置していました。
この試験では、雑草を引き抜く装置で作物の地上部に損傷が多発し、その方式の試験を中止した経緯もあります。その後は、土を寄せて雑草を埋める方式の装置を組み合わせて試験を行いました。
苗の供給や補植には人手を使う移植機も
Ozが対応を広げたプラグ苗に関連して、国内では、小さな区画に分かれたトレイで育てるセル苗を半自動移植機で植える試験が行われています。農研機構のカンショ栽培試験では、根が培土をまとめた「根鉢」を形成し、土が崩れにくい苗を機械移植に使いました。
この試験の機械植え付けは3人の組作業で、1人が機械を操作し、2人が苗を補給して、植え損ねた箇所への補植も行いました。作業時間には、機械の調整、苗の供給、苗の手直しや補植も含まれています。
苗の形状も作業に影響しました。葉や横に広がった葉柄が供給カップに引っかかると、苗が落ちずに欠株となる場合がありました。苗を植える作業には、走行に加え、苗を機械へ供給して土に定着させる工程が含まれます。
最大8時間稼働し、KIOTIと産業化でも協力
Ozのバッテリー稼働時間は最大8時間で、持ち上げ能力は60キログラム、作業幅は装着する作業機に応じて最大100センチです。作業面積は1日当たり約0.4ヘクタールに近い規模とされています。作業機の交換により、箱の運搬やトレーラーのけん引にも対応します。
Naïoは2011年にフランスで設立され、野菜、特殊作物、ブドウ畑、苗木生産向けの自律走行する電動農業ロボットを開発しています。Ozを含む同社のロボットは五大陸で稼働しています。
2026年には、韓国Daedongグループの農業機械ブランドであるKIOTIの欧州法人と、戦略・産業面での提携を打ち出しました。両社は農業ロボットの産業化、コスト最適化、欧州および国際市場での販売展開で協力します。