TopicBase
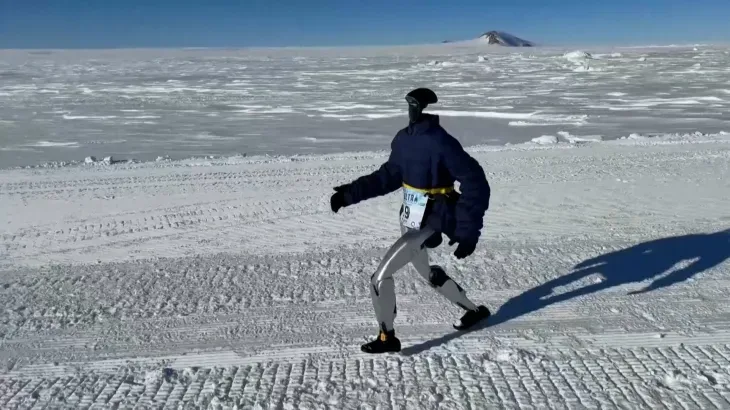
人型ロボットが南極のウルトラマラソンに挑み、完走には至りませんでした。南極でのロボット利用には、車輪式の探査機や輸送用トラクターの自律走行に向けた研究の蓄積があり、雪面の凹凸に対応する車体や、位置・地形を把握するセンサーが開発されてきました。
南極で研究されてきた車輪式ロボット
南極の探査には、カーネギーメロン大学がNASAと共同開発した四輪ロボット「NOMAD」が使われました。氷の下を調べる地中レーダーを搭載し、南極の地形で隕石を自律的に探すための機体です。重量は725キログラムで、小型SUVほどの大きさがありました。
極地で地中レーダーによる調査を行うために開発された四輪ロボットが「Yeti」です。氷河や氷床にできる深い割れ目、クレバスの検出を目的とし、2008年春にはグリーンランドのクレバス地帯で、硬い雪と軟らかい雪が混在する起伏を移動しながらレーダーデータを収集しました。
Yetiは重量71キログラムで、前後の車体が独立して傾く関節構造を備えています。この関節によって、凹凸のある雪面でも四輪の接地を保つ設計です。移動経路に現れる「サスツルギ」と呼ばれる雪面の凹凸は、高さ10センチメートルから2メートル超に及び、車体の移動を妨げます。
履帯式では、軟らかく深い雪の上の移動を重視した「SnoBot」という車両構想もあります。履帯は広い面積に重量を分散できますが、大きな段差では車体の底が引っ掛かるリスクがあり、平坦な場所では走行抵抗が大きくなる設計上の課題もあります。
輸送車両の自律化では地形認識と測位を検証
南極でのロボット研究は、探査機だけでなく物資輸送にも及んでいます。マクマード基地から南極点への陸上輸送では、2005~2006年の活動期にルートが確立されました。ロス棚氷のクレバス地帯やレベレット氷河、極地の高原を通る経路で、南極点へ向かう行程には約40日を要します。
この輸送に使うトラクターへ自律航行技術を組み込む研究では、低温、視界不良、変形する雪面などを想定し、地形の認識と車両の位置推定を検証しました。初年度には2種類のトラクターを対象に、センサーとソフトウェアを構成し、電源や温度調整の仕組みを含む計測装置が開発されました。
現地実験では、さまざまな地形条件でセンサーデータを集めるとともに、画像、位置、姿勢、速度を長距離・長時間にわたって記録しました。カーネギーメロン大学などの研究チームが目標に据えていたのは、こうした自律化によって平均移動速度と経路精度を高め、燃料消費や運転者の負担、輸送の危険を減らすことです。
低温では電池の出力と取り出せる容量も変化
極低温で動くロボットの電源に関係する研究として、リチウムイオン電池の低温性能を調べた実験があります。リチウムイオン電池は充電して繰り返し使う電池で、この実験では3種類の円筒形サイズと2種類の電極材料を比較し、25度から氷点下30度までの条件で、内部抵抗や放電時の電圧、容量の変化などを調べました。
低温では、電池内部でイオンが移動しにくくなり、電極での反応も遅くなります。その結果、内部抵抗が増し、電力を取り出している間の電圧と、取り出せる容量が低下します。この変化に関わるのは、電解液の粘り気の増加や、電極表面にある層の抵抗増大などです。
比較実験では、小型の18650型と21700型が、より大きな26650型より低温に対する耐性を示し、容量の低下も平均的に小さくなりました。低温性能には電極材料だけでなく、電極の厚さや内部構造、電流を集める部分の設計も関係します。研究では、電池を温めずに、サイズと材料による違いを比較しています。