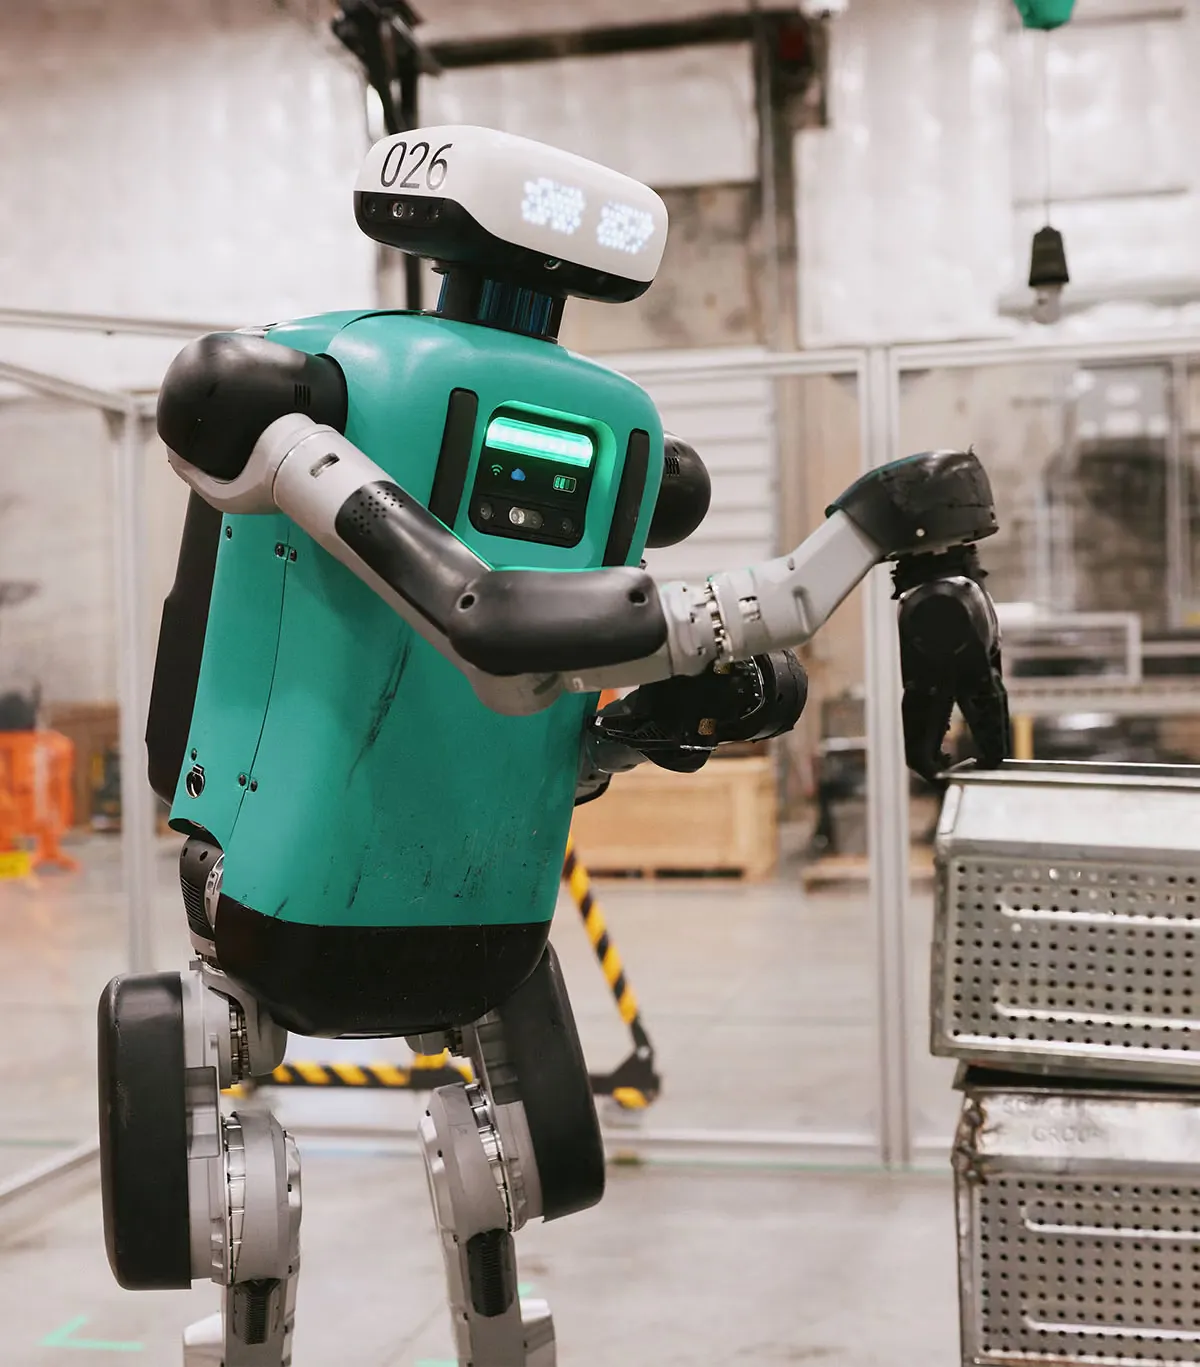
Agility Roboticsは、倉庫作業向けのヒューマノイドロボット「Digit 5」を発表しました。23キロのビンを高い棚に載せる設計です。同社は研究用機体の開発を経て、商用製品へ軸足を移しました。人向けの倉庫で二足歩行を生かせる場面がある一方、稼働時間や速度、費用などが導入の課題です。
研究用の二足歩行機から倉庫作業へ
Agility Roboticsは、オレゴン州立大学のロボット研究室を母体として2015年に設立されました。共同創業者のジョナサン・ハースト氏は、動物の歩行や走行を脚のばねのような動きで再現する理論を出発点に、二足歩行ロボット「ATRIAS」を開発しました。
その後に開発した「Cassie」は、研究機関が購入できる動的な二足歩行ロボットとして販売され、計10台が大学などに納入されました。胴体や腕、頭部を持たず、商用作業を目的とした機体でもありませんでした。
歩行だけでなく物を扱うため、同社はCassieの脚に胴体と腕を加えた「Digit 1」を開発しました。倉庫では大きなビンを持ち上げる際に両腕が必要となり、狭い場所でバランスを取りながら移動する作業には脚が適すると同社は判断しました。
Digit 5が想定する作業と製品化
Digit 5は、23キロのビンを高い棚に載せる作業を想定しています。バッテリーは9分の充電で90分稼働する設計です。同社は、人と並んで安全に作業しながら1日20時間稼働するロボットを目指しています。
Digitの開発では、Ford Motor Companyとの荷物配送の実演、配送会社との箱の移動・仕分け、Amazonによるビンの移動・積み重ねの試験が行われました。物流会社GXOでは、Digit 4が商用導入されたヒューマノイドとして稼働しました。
商用導入を通じ、同社は安全性や規制への対応を製品設計に組み込む必要に直面しました。Digit 4 EVTではバッテリーの大型化やシステム全体の更新を行いました。Digit 5は最初の10種類の用途から得た知見を基に設計し直されたと、ハースト氏は述べています。
人向けの倉庫で二足歩行が生きる場面
倉庫の棚や通路、ボタン、スキャナーは人が使うことを前提に配置されています。ヒューマノイドは既存の設備に合わせて動けるため、専用の棚や自動化区画を設けずに使える可能性があります。Agility Roboticsは、導入先ごとに作業内容が異なり、単一用途の自動化では対応しにくいビンの扱いを用途に選びました。
ただし、車輪型ロボットや固定式の自動化設備が常に不利というわけではありません。Boston Dynamicsの車輪型ロボット「Stretch」は、クレーン状の腕で箱を動かし、既存施設に導入できると同社の製品責任者が説明しています。Boston DynamicsのCTOアーロン・ソーンダース氏は、箱の移動では人型が最適とは限らず、Stretchは人より効率的に作業できると述べています。
二足歩行ロボットは、設備の形に合わせて多様な作業を担える可能性があります。一方、倉庫向けヒューマノイドは従来型の自動化設備よりエネルギー消費が大きく、稼働時間や速度にも制約があります。
導入を左右する稼働時間と安全性
倉庫向けヒューマノイドの多くは、1回の充電で2〜4時間稼働する段階にあり、頻繁な充電やバッテリー交換が必要になる場合があります。比較対象となる自律走行搬送ロボットやシャトルは、予測しやすい経路で10〜20時間動けるとされています。Digit 5が掲げる90分の稼働時間を倉庫の運用に組み込めるかが課題です。
速度や積載能力も用途を絞る要因です。ヒューマノイドは安全性やバランスを保つため慎重に動き、一般的な現行機の持ち上げ能力は20〜30ポンド(約4,200〜6,300円)程度とされています。高速処理や大量搬送では、車輪型ロボットなどが適する場面があります。
Digit 5の製品化には、CE規制への適合、北米のUL電気安全認証、米連邦通信委員会(FCC)の電磁放射規制への対応も含まれます。ハースト氏は、初期のDigitで重視していた優雅な動きや外観より、顧客の作業と安全要件を優先する設計に変わったと振り返っています。