集光した光で雑草の成長点を狙う
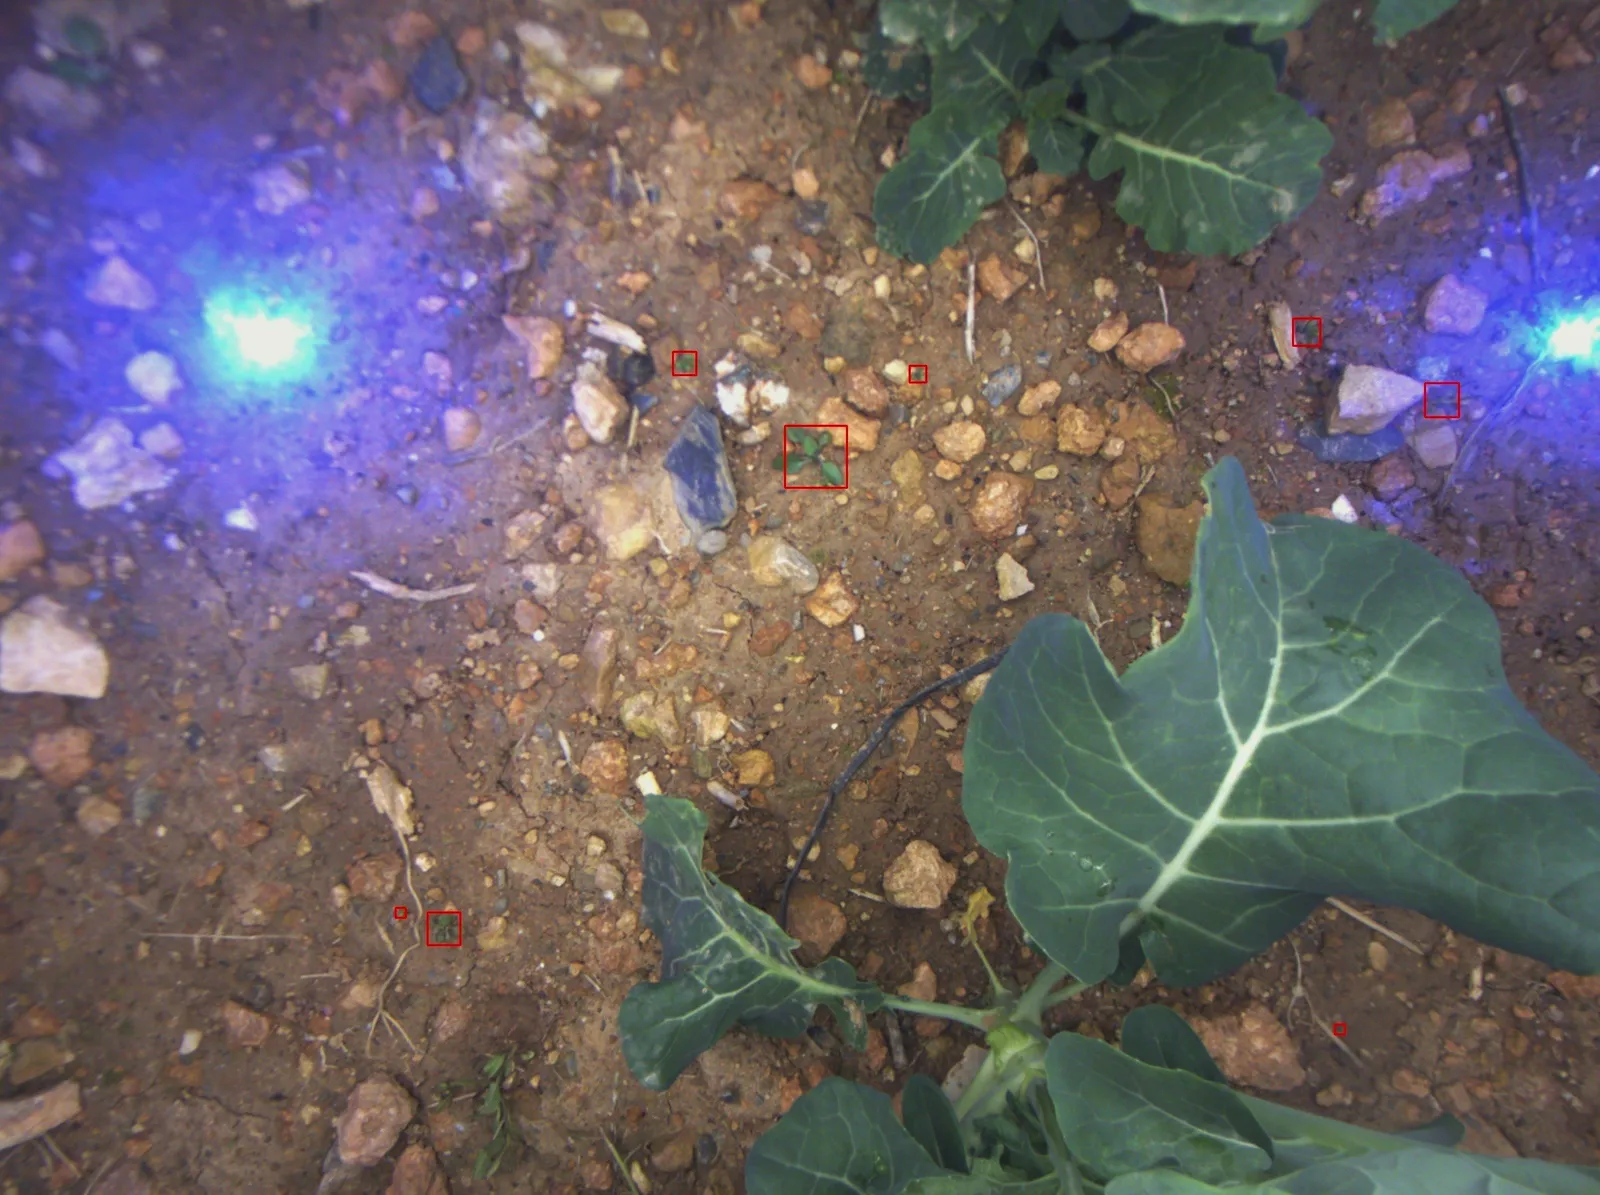
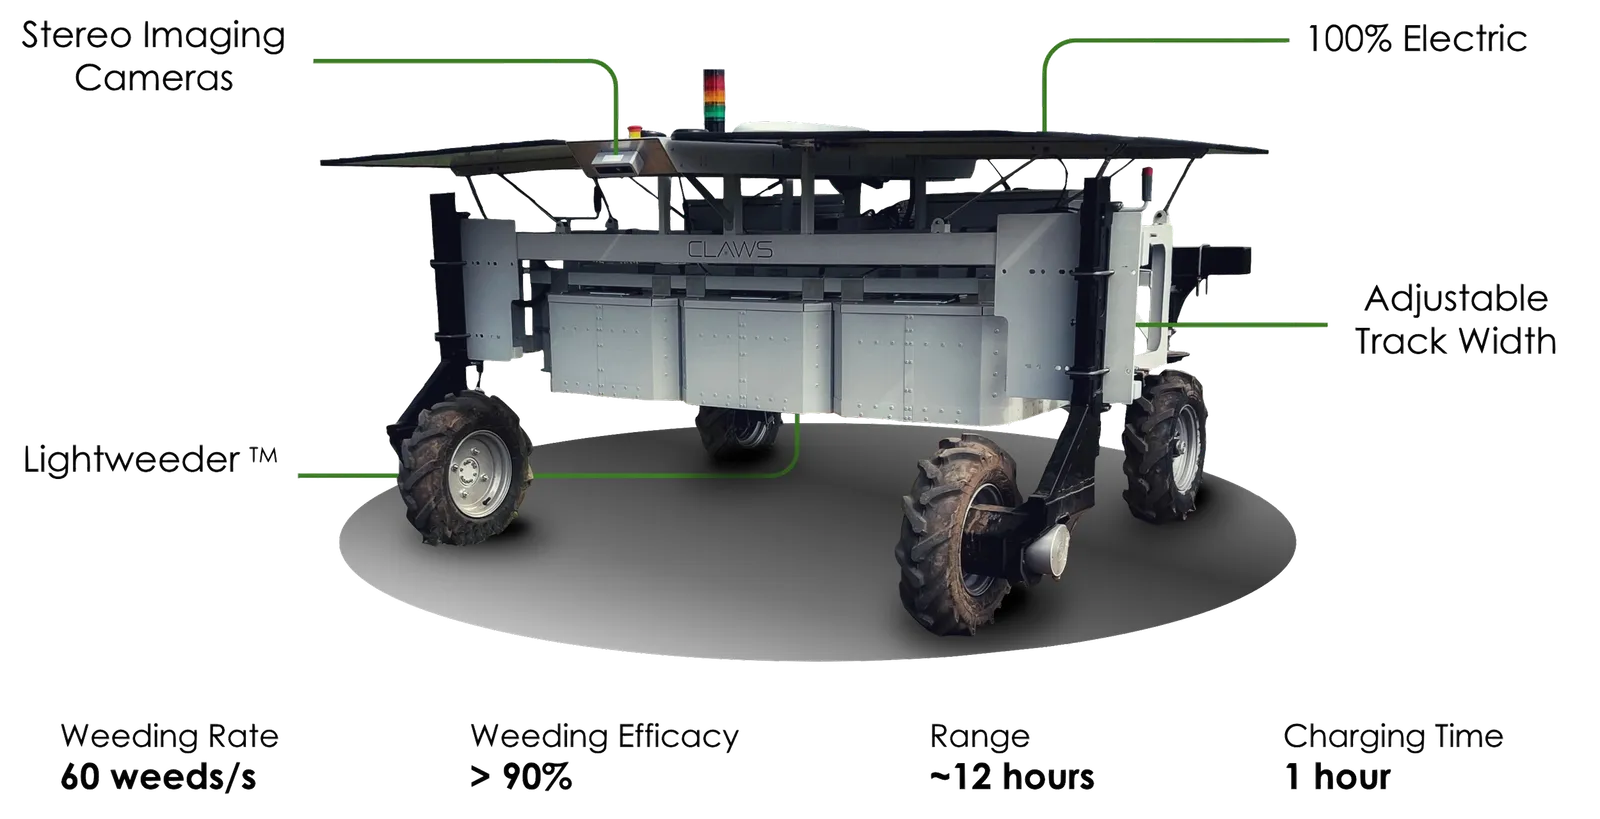
英国のEarth Roverは、光を一点に集めた短いパルスで雑草を処理する自律型ロボット「CLAWS」を開発しました。カメラで作物と雑草を識別し、雑草の成長点に光を当てます。除草剤を使わずに作物の近くの雑草を狙うロボットとして、野菜やサラダなどの栽培向けに販売しています。
CLAWSは太陽光とバッテリーで動き、作物の監視も並行して行います。前後のカメラで個々の株を識別し、位置や大きさなどのデータを収集して、農場管理ソフト「FIELD」に送ります。圃場の植物を記録したデジタル地図を作り、作物の状態を把握できます。
Earth Roverのジェームズ・ミラーCEOは、CLAWSが雑草を見つけて作物を避け、成長点に集光した光を当てると説明しました。成長点は植物の伸長に関わる部分です。そこを加熱して雑草を枯らします。タマネギの株を認識し、そのすぐ隣の雑草を狙える段階まで識別アルゴリズムを開発したと、Earth Roverは説明しています。
多数の光源を集め、照射後は光を拡散
Earth Roverの欧州特許に記載された方式では、半導体光源を並べ、それぞれの光を光学部品で集めて焦点に高いエネルギーを集中させます。この光を雑草の茎に短時間当て、熱で雑草を枯らすか、大きく損傷させる設計です。
複数の光源から出た光を二段階の光学部品で処理します。まず個々の光を整え、次にレンズなどで焦点へ集めます。焦点を過ぎた光は広がり、地面で反射した光も円すい状に拡散します。
ミラーで一本の強力なレーザー光を動かして照射する方式とは、光の作り方が異なります。Earth Roverの特許では、ミラーを使う方式は強い光の地面反射が安全上の課題になり得るとしています。Earth Roverは、多数の半導体光源から光を集める構成により、冷却や部品構成を簡素化できるとしています。
16時間の稼働と約15万ポンド(約3,200万円)の価格
ミラーCEOによると、CLAWSは最長16時間、バッテリー交換なしで圃場を走行できます。Earth Roverは、集光方式による消費電力の低さを、太陽光とバッテリーで稼働させる設計につなげています。湿気や地面の水分量に左右されず、雨や風の中でも作業できると同社は説明しました。
走行幅は1.5〜2メートルの範囲で調整でき、畝の高さにも合わせられます。ミラーCEOは、主に野菜、サラダ、特産作物の畑を想定した設計だと述べています。標準的な設計規模は、野菜やサラダを育てる約100ヘクタールの農場です。
販売価格は約15万ポンド(約3,200万円)で、初期導入者には割引があります。Earth Roverは試験導入用の10台を販売し、さらに15台を製造中です。購入者は農家などです。ミラーCEOによると、除草費用や農場の規模によって異なりますが、投資回収までの期間は1〜3年だったといいます。
2026年の試験導入と今後の展開
Earth Roverは2026年シーズンに向け、さまざまな土壌や作物でCLAWSを試す農場を募集しています。試験参加者向けに、除草効果80%超、1日あたり1ヘクタールの作業能力を保証値に掲げています。対象として、キャベツ類、レタス、樹木の苗、ニンジン、タマネギなどを挙げています。
試験参加者には、機体の設置や操作・保守の説明を行うほか、開発に伴う部品の無償更新や、新しい作物向けAIモデルへの早期アクセスを提供する計画です。Earth Roverは、試験を通じて複数の作物や条件で技術を検証し、除草性能やAIの改善につなげるとしています。
Earth Roverは2017年に設立され、農場の状況把握や除草ロボットの開発を重ねてきました。ミラーCEOは、2027年にシリーズAの資金調達を目指し、野菜以外の広域作物にも対応する製品開発を進める考えを示しました。