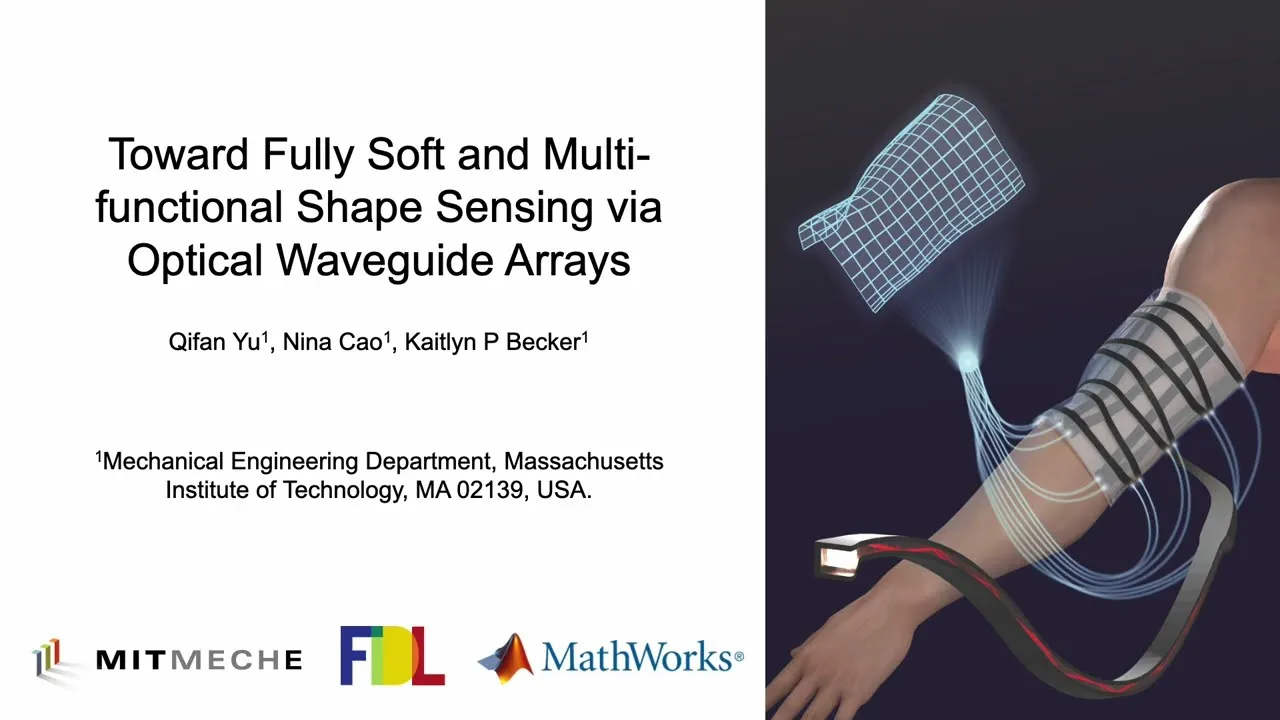
MITの技術者らは、曲げたりねじったりした形をデジタルで再構成する柔軟なセンサーシートを開発しました。
光の変化からシートの形を再構成
シートには、光を通す細い光導波路が複数埋め込まれています。光導波路は光ファイバーの一種で、曲がると通過する光の量が変わります。この試作では、光量の変化から各導波路の曲がり方を推定し、シート全体の三次元形状を再構成します。
光導波路の芯にはガラスではなく柔軟なゴムを使い、周囲を黒く着色したゴムで覆っています。芯の片側を意図的に粗くしたため、同じ角度で曲げても、粗い側へ曲げた場合と反対側へ曲げた場合で光の散乱量が変わります。この方向ごとの違いから、曲がった向きを判別できます。
研究チームは、導波路を格子状や交差状など異なる配置にしたシートをシミュレーションし、推定形状と元の形状を比較しました。その結果を踏まえ、ジグザグに配置した試作機を製作しました。試作機は14本の導波路を2層に分けて並べた、縦横16センチ、厚さ0.5センチのシリコーン製シートです。
実験で示された精度と損傷への耐性
試作機を既知の形状の型に沿わせて測定した実験では、デジタル再構成と実物の表面との誤差は0.4センチ未満でした。MITの研究チームは、硬いセンサーを縫い込む既存方式の誤差を約1〜2センチと説明しています。また、シートを対角方向に折り、続けて反対方向にも折る実験では、形の変化に応じてデジタル上の形状も更新されました。
光導波路の一部を切断または切り離した場合も、残った導波路でシートのおおまかな形状を再構成できました。シミュレーションでは、14本のうち最大3本を無効にした条件でも誤差は0.3センチ未満でしたが、5本以上を無効にすると誤差は約1センチ以上に上がりました。
現状の試作機では、光の読み取りや記録、形状表示を含む処理がMATLAB上で毎秒約3回行われます。シート自体は柔らかいものの、全体が伸縮する構造ではありません。関節の曲げ角度を測る簡易デモでは、手首や肘を動かした際の伸びが形状推定に影響するため、簡易換算を用いました。
理学療法の動作記録に向けた構想
研究チームは、患者の腕や脚に巻ける柔らかなウェアラブルとして、理学療法での活用を構想しています。MITの助教ケイトリン・ベッカー氏は、患者の経過を記録し、診察やリハビリの回をまたいで比較しやすくする道具を目指すと述べています。
関節の可動域を測るウェアラブルには、慣性センサーを使う研究例もあります。2020年の研究では、上肢に装着したセンサーで肩、肘、前腕の動きを前額面・矢状面・水平面の三方向から同時に測る仕組みが報告されました。重力や磁場を基準にセンサーのずれを補正し、関節の座標系に基づいて可動域を算出する方法も採用されています。
同研究のシステムでは、測定角度のずれは適用角度に対して±6.5%未満で、測定の変動係数は11%未満でした。別の研究では、膝の変形性関節症がある人を含む20人が足にセンサーを装着して歩き、歩行速度、歩幅、歩数を光学式モーションキャプチャーと比較しました。その試験では両方式の測定値がほぼ一致しましたが、対象者は20人で、日常生活の中で長期間追跡する試験ではありませんでした。
ゲームやロボット操作への応用と次の改良
柔軟なシートで動きを捉える方式は、身体の動きをゲーム内のキャラクターへ反映したり、遠隔操作するロボットへ伝えたりする用途も想定されています。MITの研究チームは、現行の光導波路が厚さ1ミリであるため、まずシートを薄くする方針です。製造方法を改良すれば、導波路を数十マイクロメートルまで細くできる可能性があり、さらに本数を増やして衣服へ組み込む構想も示しています。
今後の研究案には、形状をより細かく捉えるための導波路の多層化や細幅化、MATLABで使っている汎用ソルバーより高速な処理方法、伸縮する電子回路の開発が含まれます。また、現在の試作では形状の検出と押された力の検出が別々に動作し、力の大きさを校正して数値で示す機能はありません。形状と力を同時に測る別シートの検討も、今後の課題として挙げられています。