TopicBase
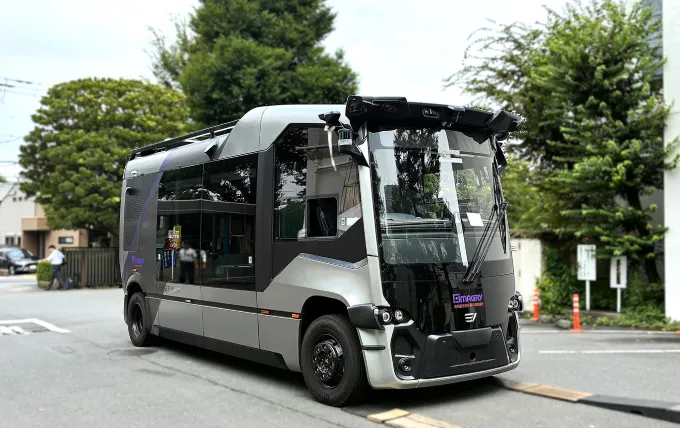
NTTモビリティは、高精度3次元地図(HDマップ)の事前整備を前提としない自動運転バスの公道実証を、2027年2月に始めます。 NTT武蔵野研究開発センタ周辺を走行し、新しいルートへの展開や日本の交通環境への対応を評価します。 同社は、この方式の自動運転バスによる公道実証は日本初としています。
公道走行は運転者が乗るレベル2から
実証の舞台は、NTT武蔵野研究開発センタ周辺の公道を含む自動運転実証フィールド「Co-Creation Hub」です。 公道走行は、運転者が乗車する自動運転レベル2から始める予定です。 左側通行や日本の信号機、交通規制への適合状況を調べます。
車両にはeVersum製のバスを使用します。 搭載するのは、イスラエルのImagryが開発した自動運転システムです。 周辺の認識から走行計画、車両制御までを統合したE2Eシステムとして評価します。
車両は2026年12月7日に納車される予定です。 同月からシステムを調整し、構内で走行試験を行います。 公道走行を経て、2027年4月から走行評価と課題の取りまとめを始めます。
カメラで周囲を認識し、交通ルールも適用
搭載システムは、事前に作成したHDマップや、レーザーで周囲を測るLiDARに依存しません。 カメラ映像から周囲の状況をリアルタイムに認識し、再構成したうえで、認識した情報に基づくルート指示に従い、走行経路や動作を判断します。
走行判断には、学習済みのAIモデルと明示的なルールを組み合わせます。 AIは周囲の認識や経路計画に使われます。 停止、優先通行、制限速度といった交通ルールや、乗り心地に関する条件も組み合わせる構成です。
システムは認識、判断、ルート、速度、制御の機能ごとに分かれています。 日本特有の信号機の検知など、課題に応じて各機能を改良できます。 改良後は関連する機能とシステム全体の動作を検証します。
地図の整備や更新にかかる負担
自動運転サービスを新しい地域やルートに広げる際には、HDマップの整備が課題の一つになります。 道路環境や交通状況に応じたシステムの調整と検証にも、時間と費用がかかります。 NTTモビリティは、地図を事前整備しない技術によって、こうした展開の負担を軽減できる可能性があると考えています。
HDマップには、車線や横断歩道、信号機の位置などの道路情報が含まれます。 地図を最新の状態に保つには、頻繁な更新が必要です。 更新のために、測量機器を搭載した車両を実際に走らせる方法もあります。
今回の実証では、HDマップを事前に整備せず、新しいルートに展開できるかを検証します。 あわせて、公道での走行品質と安全性を評価します。 路上駐車や歩行者、自転車への対応も検証対象です。
夜間や悪天候での認識と運行上の課題
技術面では、AIによる判断を説明できるかどうかを調べます。 判断を検証できるか、学習データにどの程度依存するかも評価します。 悪天候時や夜間の認識性能も確認します。
商用運行に向けては、安全性の評価手法を検討します。 遠隔監視や運行管理システムとの連携も課題に含まれます。 国内法令への適合性や運行コストの最適化についても検討を進めます。
NTTモビリティは、交通事業者と連携して商用運行への活用を目指しています。 同社は2025年12月に設立されました。 自動運転車両の調達から導入、運用までを一体的に支援するNTTグループの会社です。
Imagryの海外展開と車両の展示予定
Imagryは、公共交通向けに自動運転技術を提供する企業です。 同社の技術は、バスやシャトルを対象としています。 複数の大陸で交通・車両運行に使われているとしています。
海外では、イスラエルで公共交通の実証運行が行われ、スペインではEVバスの試験走行が行われています。 ドイツでは自動運転バス、ラトビアではロボシャトルの導入に向けたプロジェクトも進んでいます。 NTTモビリティは、これらの国で2027年度中に無人商用運行が行われる見込みとしています。
今回の車両とHDマップレス型自動運転バスの取り組みは、2026年11月18日から20日まで「NTT R&D FORUM 2026」で展示される予定です。