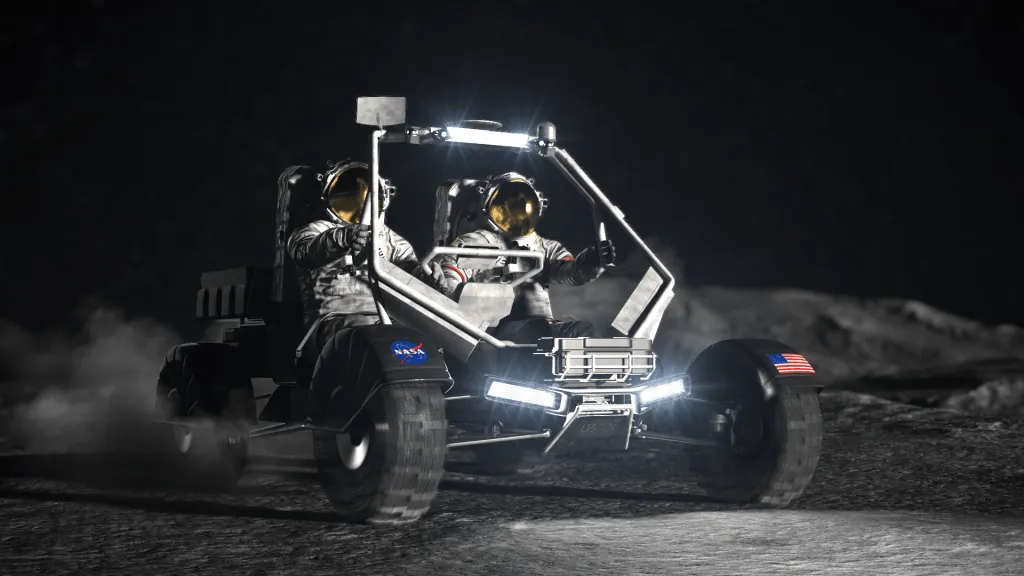
アルテミス計画のLunar Terrain Vehicle(LTV)は、宇宙飛行士を月面で運ぶほか、乗員不在時に貨物や科学機器を運ぶ構想です。アポロ計画の月面車が乗員の移動を支えたのに対し、LTVは無人運用も取り入れ、月の南極で探査を続けます。
乗員運用と無人運用を組み合わせる
LTVは、アポロ型の有人月面車と火星探査車のような無人探査車の機能を組み合わせる車両として計画されています。乗員が月面を移動する際は、徒歩より広い範囲を走行し、科学機器の運搬にも使われます。
乗員不在時には、遠隔操作で貨物や科学ペイロードを運ぶ想定です。着陸地点の間を移動しながら、科学調査や将来の探査地点の調査を続けます。
NASAはLTVを自ら所有せず、民間企業からサービスとして調達する方針です。企業には、車両の開発や月面への輸送だけでなく、運用も含むサービスが求められています。
アポロ月面車から広がる役割
アポロ計画で使われたLunar Roving Vehicle(LRV)は、宇宙飛行士が月面で活動する範囲を広げるための電動車両でした。アポロ15、16、17号で各1台が走行し、各ミッションでは3日間にわたり、1日1回の走行に使われました。
LRVは宇宙飛行士が運転する車両です。記録では、アポロ17号の走行距離は合計35.9キロで、最長の1回の走行は20.1キロでした。運転席の間にあるハンドコントローラーで駆動、操舵、ブレーキを操作し、方向と距離を記録して月着陸船までの位置を把握しました。
LTVは乗員の移動を引き継ぎ、遠隔操作による無人運用を加えます。NASAは、乗員不在時も科学活動を続け、貨物を運ぶ計画です。
月面環境に合わせた車両設計
NASAの要件では、LTVは宇宙服を着た宇宙飛行士2人を乗せ、ロボットアームなどを搭載できる必要があります。月の南極の極端な環境に対応するため、電力管理、半自律走行、通信、航法などのシステムも求められています。
Lunar Outpostの候補車両は、月面の細かな塵が車内に入るのを防ぐため、車体の下に電流を発生させる設計です。月面の温度変化に対応するため、タイヤにはワイヤーメッシュを使う計画です。
この候補車両には、試料を収める区画と、乗員不在時に試料をつかむロボットアームも備わります。有人走行と科学機器の運用というNASAの要件が、車両の構成に反映されています。
南極で探査する理由
アルテミス計画が南極を探査する理由の一つは、場所によって日照条件が大きく異なることです。NASAは、長く日光が当たる場所は機器の温度を保ち、太陽光発電を行ううえで有利としています。
一方、永久影の領域では揮発性物質が氷として閉じ込められる可能性があります。NASAの月周回探査機LROのデータを用いた分析では、水氷の存在を示す証拠が南極以外の永久影領域にも広く見られ、少なくとも南緯77度付近まで及ぶと報告されました。
南極の試料を調べると、水が月面でどのように分布し、移動し、保存されてきたかを知る手がかりになります。氷は将来の探査で水や酸素、ロケット燃料の材料として利用できる可能性があり、その資源としての性質を調べることが探査計画に関わります。
無人走行を探査計画に組み込む
LTVは乗員の到着前から無人での活動や商業活動に使い、乗員の月面活動が始まった後も有人・無人の両方で運用する計画です。NASAは、乗員による運用をアルテミスVから始める方針を示しています。
無人走行では、科学機器や貨物を別の着陸地点へ運ぶほか、将来の地表ミッションの候補地を調べることも想定されています。乗員不在時に調査を進め、その結果を次の地表ミッションの計画に生かす構想です。
この運用には、半自律走行、通信・航法、電力管理などのシステムが必要です。