MITの技術者らは、生きた骨格筋細胞を動力にして水中を進む薄膜型の小型ロボットを開発しました。細胞に光を当ててひれを動かし、進行方向と速度を制御します。細胞の配列や土台となるゲルを調整し、筋肉の収縮で推進力を生み出しました。
光を当てて水中を進む二枚ひれ
ロボットの骨格は、ガムほどの長さと幅がある薄いゲル膜です。膜の左右がひれになっており、それぞれの表面に髪の毛より薄い筋細胞の層が載っています。細胞は、光に反応して収縮するよう遺伝子改変されています。
片側のひれに光を当てると、その側の筋肉が収縮し、ひれが水を押してロボットを進めます。左右どちらに光を当てるか、光を当てる頻度をどう変えるかで、進行方向と速度を調整できます。
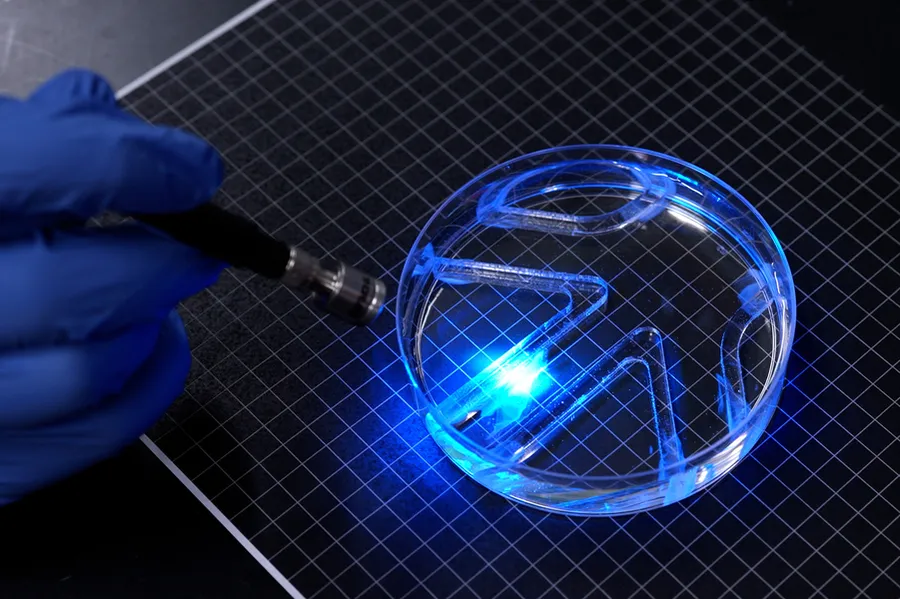
研究チームは、水を入れたシャーレにロボットと簡単な迷路を置き、手で光源を動かして誘導しました。ロボットは光に反応してひれを動かし、迷路の中を泳いで方向転換しました。最高速度は1分間に体長の約4倍です。
筋細胞を支えるゲルと溝の設計
筋細胞が収縮しても土台からはがれず、力を伝えられるよう、研究チームはゲルの成分や硬さ、表面の溝を検討しました。以前の設計で使ったフィブリンは柔らかく、筋肉の力で縮みやすかったため、組織工学で使われるゼラチンメタクリレート(GelMA)に置き換えました。
溝の形状を比べると、曲面状より底が四角い溝のほうが細胞がそろって並びました。同じ方向に並んだ細胞はまとまって筋繊維を作り、協調して収縮しやすくなります。硬めのゲルでも、細胞の配列と発生する力は良好でした。
ゲル膜の厚さは約0.5ミリメートルです。筋細胞一層を支える強度を保ちながら、収縮時に細胞が膜からはがれない軽さにしました。さらに、光を繰り返し当てて細胞を収縮させ、ロボットに組み込む前に筋肉を鍛えました。
光で筋肉を収縮させる仕組み
骨格筋は通常、神経からの電気信号を受けて収縮します。MITの2012年の研究では、筋細胞を遺伝子改変して光で作動するタンパク質を発現させ、光を刺激に使いました。
その研究では、培養した筋細胞を長い筋繊維に融合させ、青色光を20ミリ秒ずつ照射しました。細い光を一つの筋繊維だけに当てるとその繊維が収縮し、広い範囲に当てると照射範囲内の複数の繊維が収縮しました。
この方法では、電極を筋肉に接続せず、照らす位置に応じて収縮させる場所を選べます。今回の水中ロボットも、左右のひれを個別に照らして動かす構成です。
神経を介して筋肉を動かす別の方式
骨格筋を動かすバイオハイブリッドロボットには、筋細胞を直接光で刺激する方法のほか、運動ニューロンを光で刺激し、神経筋接合部を介して筋肉を動かす構成もあります。神経筋接合部は、運動ニューロンから筋肉へ信号が伝わる接点です。
2025年に報告された小型の這行ロボットでは、光応答性を持つマウスの運動ニューロンと骨格筋、ゲル足場を組み合わせ、機体に無線の微小LEDを搭載しました。光刺激の頻度を変えると、神経の活動を通じた筋肉の動きも変化しました。
同研究では、神経組織に2ヘルツの光パルスを1分間与えた後、筋収縮が最大20分続きました。ロボットは2週間を超えて機械的な動作機能を保ちました。MITの水中ロボットがひれの筋細胞を個別に直接刺激するのに対し、このロボットは神経を介した制御を組み込んでいます。
水中環境での利用と次の設計
従来のバイオハイブリッドロボットには、培養した骨格筋を立体的に組み込む設計があり、製作に数百万個の細胞を要する例もあります。研究を率いたリトゥ・ラマン准教授は、薄型化によって製造費を抑え、動作効率を高められる可能性を述べています。
ラマン准教授は、生きた組織の柔らかさや周囲への応答性、自己修復性を生かし、壊れやすい環境の探索に使える可能性を挙げました。水中環境のモニタリングも想定用途の一つです。
次の目標として、研究チームはより速く泳げるよう機体の形状を改良する計画です。今回のロボットは、光で筋細胞を動かして水中を進むことを示すため、比較的単純な形に設計されました。研究の一部は米海軍研究局の支援を受けています。