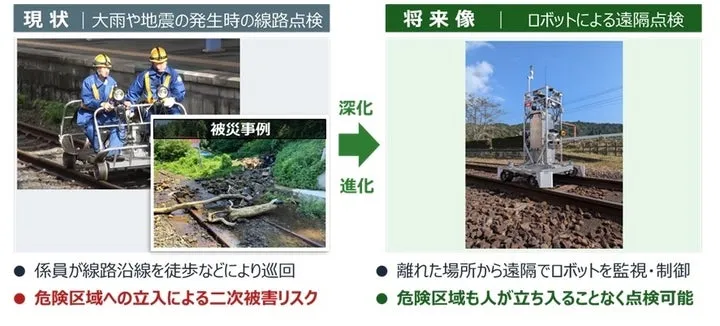
枝の伐採に使う遠隔操作ロボット
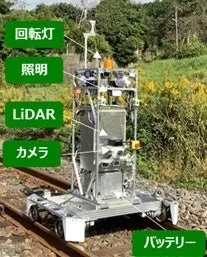
JR東日本は、線路沿いで列車の運行を妨げる枝を切るため、チェーンソーを備えた大型ロボットを使っています。ロボットはレール上を走る作業車に取り付けられ、枝をつかむアームと切断するアームを備えています。
今回の作業では、チェーンソーと枝をつかむアームを人が遠隔操作しました。ロボットが自律して伐採したわけではなく、操作には技能が必要とされています。
このロボットは3月からJR東日本の技術者が使用でき、今回、実際に枝を切る様子が撮影されました。線路上の障害物をAI画像解析で認識できれば、将来的に自律稼働へ進む可能性があります。
AIカメラとドローンによる点検
JR東日本は、輸送障害が起きた際の設備点検にもAI画像解析と遠隔操作ドローンを導入する計画です。山手線のパンタグラフ監視カメラが撮影した画像をAIでリアルタイムに解析し、損傷したパンタグラフの画像を抽出します。
この画像解析システムは2026年4月に試行を始める予定です。物体検出AIが画像からパンタグラフを抽出し、損傷検知AIが損傷の有無を判定します。
設備故障時には、線路沿いのドックから指令などがドローンを遠隔操作して飛ばし、設備を点検します。映像はタブレットやPCで確認でき、関係社員への共有にも使われます。試行導入は2026年秋の予定です。
復旧時間の短縮を目指す
JR東日本は、AIで損傷箇所を早期に検知して点検範囲を絞り、設備の損傷拡大を防ぐことを目指しています。ドローンは現地に近いドックから離陸するため、作業員が現場へ移動する時間を減らし、夜間の点検にも使う計画です。
新橋駅付近で2026年1月下旬に行った飛行試験では、無線通信とLTE通信の環境で安定して飛行し、夜間にも鮮明な映像を取得しました。JR東日本はCalTaと共同で試験を実施しました。
JR東日本のシミュレーションでは、復旧に約7時間かかった事象で、AI画像解析とドローンにより約2時間の短縮が見込まれました。同社は運転再開までの時間を従来比で約30%短縮することを目指しています。
山手線から他線区への展開
AIによるパンタグラフ監視とドローン点検は、まず山手線で試行されます。その後、JR東日本は中央線の東京駅から新宿駅までの区間など、在来線や新幹線への拡大も検討しています。
ドローンには、鉄道施設への衝突や鉄道敷地外への飛行を防ぐ安全システムを開発中です。JR東日本は、都市部の鉄道敷地内でこの安全システムを備えたドローンを導入するのは日本で初めてだとしています。