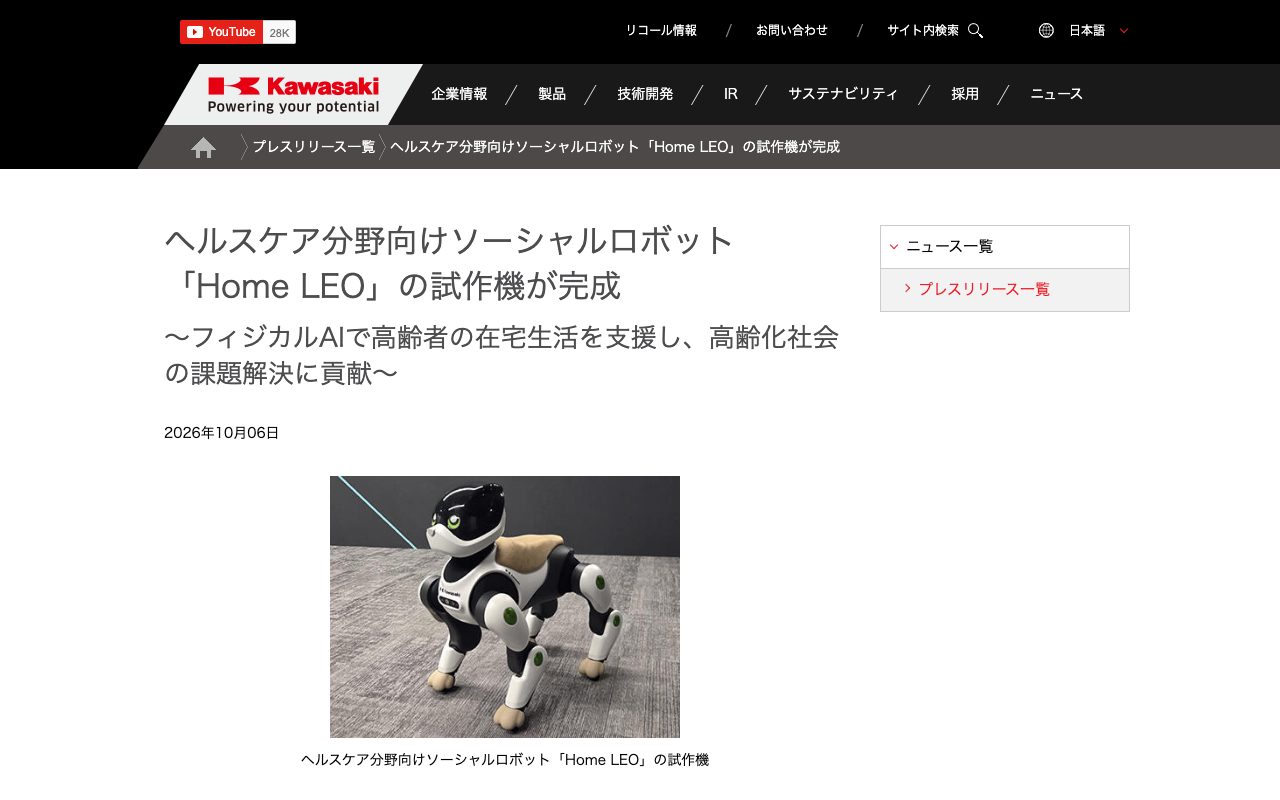
川崎重工は、高齢者の在宅生活を支援するロボット「Home LEO(ホーム・レオ)」の試作機を製作しました。会話や見守りに加え、自律的な移動や捜し物の支援を目指し、2028年度の市場投入を予定しています。開発する機能には、生活の異変を捉えて本人に働きかけることや、日常のデータを医療・介護機関と共有する仕組みも含まれます。
会話、捜し物、異変の検知で在宅生活を支援
Home LEOは、人とのコミュニケーションや生活支援を担う「ソーシャルロボット」です。川崎重工は、日々の会話や見守りを通じて利用者の生活習慣や好みを把握し、一人ひとりに合わせたコミュニケーションに活用する計画です。
生活支援では、利用者や周囲の環境を認識し、自律的に移動・行動して、住居内の移動や捜し物を手助けすることを目指します。見守りでは、転倒、体調変化、火の不始末、来訪者への対応などに関わるリスクや異変の兆候を検知し、本人への働きかけと家族・介護関係者との連携につなげます。
川崎重工が挙げるこれらの特長には、今後の開発で実装する予定の機能が含まれています。厚生労働省、経済産業省、地方自治体などの行政、医療・介護機関、AI企業と連携し、実証試験を重ねる予定です。
フィジカルAIで認識と判断を実際の動作につなぐ
Home LEOが活用する「フィジカルAI」は、AIの判断をロボットなどの実機の動作につなげる技術です。川崎重工は、自社のロボット技術とAIを組み合わせ、周辺環境を認識し、状況に応じて判断し、自律的に行動するロボットとして開発しています。
ガートナージャパンは、生成AIを含むデジタルAIとの違いとして、フィジカルAIが時間、空間、物理法則などの情報を取り込み、実世界で知覚・判断・動作を行う点を挙げています。
一般的なフィジカルAIでは、複数の種類の情報を扱うマルチモーダルAIと、センサーなどのハードウェア、空間情報、重力や摩擦などの物理法則を組み合わせます。周囲を捉え、判断し、動作に移し、その結果を再び捉える循環が基本です。Home LEOの住居内での移動や捜し物も、周囲を認識して行動につなげる用途に位置付けられています。
ロボットの動作には、移動先まで進む「ナビゲーション」、脚による歩行を制御する「ロコモーション」、手で物を扱う「マニピュレーション」という区分があります。Home LEOが目指す住居内の移動や捜し物に関わる認識・行動は、会話だけで完結する支援とは異なる役割を担います。
生活データの共有は本人の同意が前提
川崎重工は、Home LEOが会話や行動、健康状態などの日常データを、安全な通信環境で継続的に取得・蓄積する仕組みを計画しています。本人の同意と適切な情報管理を前提に、必要に応じて医療機関や介護施設と共有し、在宅でのケアにつなげる方針です。
川崎重工が目指すのは、高齢者が必要な支援を受けながら住み慣れた自宅で暮らせる期間を延ばし、本人と家族の心理的・身体的な負担を減らすことです。従来の医療機関・介護施設向けの取り組みに、Home LEOによる在宅生活の支援を加える位置付けです。
単独世帯の増加と介護を担う人の負担
Home LEOが対象とする在宅生活を巡っては、高齢者のいる世帯で一人暮らしの割合が増えています。厚生労働省の2025年国民生活基礎調査では、65歳以上の人がいる世帯のうち単独世帯は33.8%で、前年から0.9ポイント増えました。在宅の要介護者・要支援者がいる世帯でも、単独世帯は33.2%を占め、2022年調査から2.5ポイント増えています。
介護人材の不足は、以前からの課題です。内閣府の平成30年版高齢社会白書では、2016年度の介護職員数が183.3万人に増えた一方、2017年の介護分野の有効求人倍率は3.50倍で、全産業の1.50倍を上回っていました。川崎重工も医療・介護の人材不足を開発の背景に挙げ、Home LEOによる日常生活の支援と関係機関との連携を目指しています。
据え置き型センサーとは支援する役割が異なる
既存の見守り機器には、ベッドから起き上がる「離床」を検知するベッドセンサーや、居室の動きを映像で捉えるカメラ型センサーがあります。ベッドセンサーが主にベッド上の行動を対象とするのに対し、カメラ型センサーはベッドを含む居室の状況を確認できます。ウェアラブル端末は、身に着けて心拍数や動きなどを監視する機器です。
ウェアラブル端末では、着け忘れや装着の拒否が見守りを妨げる場合があります。フジテックスは介護施設との対話を通じた課題として、入浴時・就寝時の着け忘れや、限られた人員での巡回の間に状況を把握できない時間が生じることを挙げています。
こうした機器が人の状態や動きを検知するのに対し、Home LEOは異変の検知に加えて、本人への働きかけ、会話、移動や捜し物の支援も目指しています。試作機の寸法は全長640mm、全高675mm、全幅390mmで、膝立ち時の全高は830mmです。川崎重工は、試作段階のため寸法が今後変わる可能性があるとしています。