GPSなしで森の中を追跡
Purdue大学のIDEAS Labが、GPSや森林の事前地図、クラウド計算に頼らず、森の中で走る人を追跡するドローンの映像を公開しました。木々の間を飛び、人物が幹の陰に隠れた後も再び捉える様子が映っています。
処理は機体上のコンピューターで行います。濃い樹冠の下ではGPS信号が不安定になり得ます。
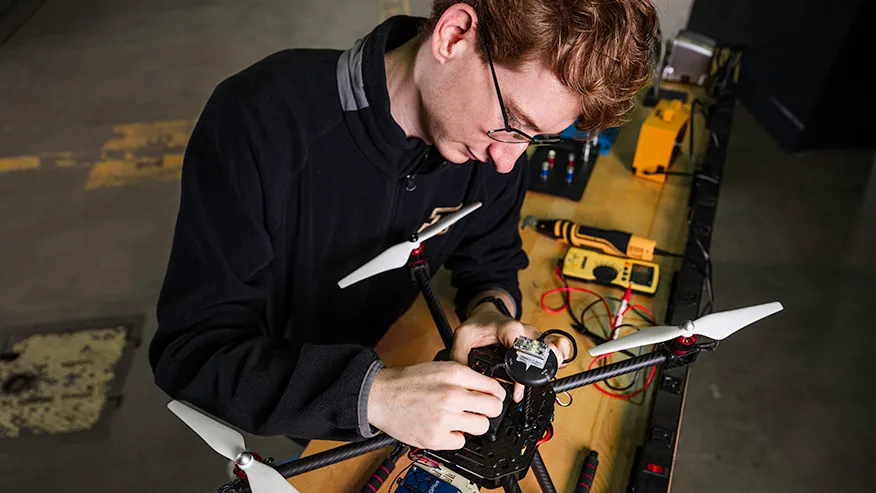
開発を率いるPurdue大学のAniket Bera氏は、機体の設計からオンチップのソフトウェアまで、各層を研究室で開発したと説明しています。視覚慣性オドメトリ、局所的な占有マップ、遮蔽の予測、環境認識を考慮した軌道最適化を機体上で実行するとしています。
遮蔽物と機体上の処理
視覚慣性オドメトリは、カメラの画像と慣性計測装置(IMU)のデータを組み合わせ、機体の動きを推定する手法です。Bera氏は、走者が木の後ろに隠れている間は進行方向を予測し、再び視界に入るまで追跡をつなぐ仕組みを挙げています。
機体が枝を避けるために急旋回すると、センサーが捉える範囲も変化します。Bera氏は、画像からモーター制御までの処理を数ミリ秒単位で機体上で完結させ、サーバーとの通信による遅延を避ける必要があると述べています。
動画上の表示には、運動計画に「SUPER」、高度推定に「FAST-LIO」の名称があります。香港大学MaRS LabのSUPERはLiDARを使うドローン向けのナビゲーションソフトウェアで、物体追跡などの用途もあります。
LiDARと慣性センサーによる位置推定
FAST-LIO2は、LiDARの点群を環境地図へ直接照合し、特徴点を事前に抽出せずに位置や姿勢を推定します。地図の更新には、点を追加・削除できる増分型のk-d木構造を使います。
この方式ではIMUが点群の取得中に生じる機体の動きを補正し、反復カルマンフィルターがLiDARとIMUを密に結合して機体の状態を推定します。FAST-LIO2の論文は、位置推定と地図作成を最大100Hzで行える例も示しています。
SUPERのリポジトリはFAST-LIOを謝辞に挙げ、SUPER-Hardwareの部品表にはLiDARとしてLivox MID360、機上コンピューターとしてIntel NUCが記載されています。
公開状況と研究の位置づけ
Bera氏は、主要な計画・知覚アルゴリズムを研究室内で開発し、現在査読中で、プレプリントを近日公開する予定だと述べています。
Purdue大学は2025年11月、米陸軍研究所がBera氏の研究室と5年間で150万ドル(約2億4,000万円)の契約を結び、衛星なしで困難な地形を移動できるドローンや地上ロボットを開発すると発表しました。
香港大学MaRS LabはSUPERのソフトウェアを無料公開しています。SUPER-HardwareにはSolidWorksの設計データ、3Dプリント用およびカーボンファイバー加工用のファイル、部品表も含まれます。