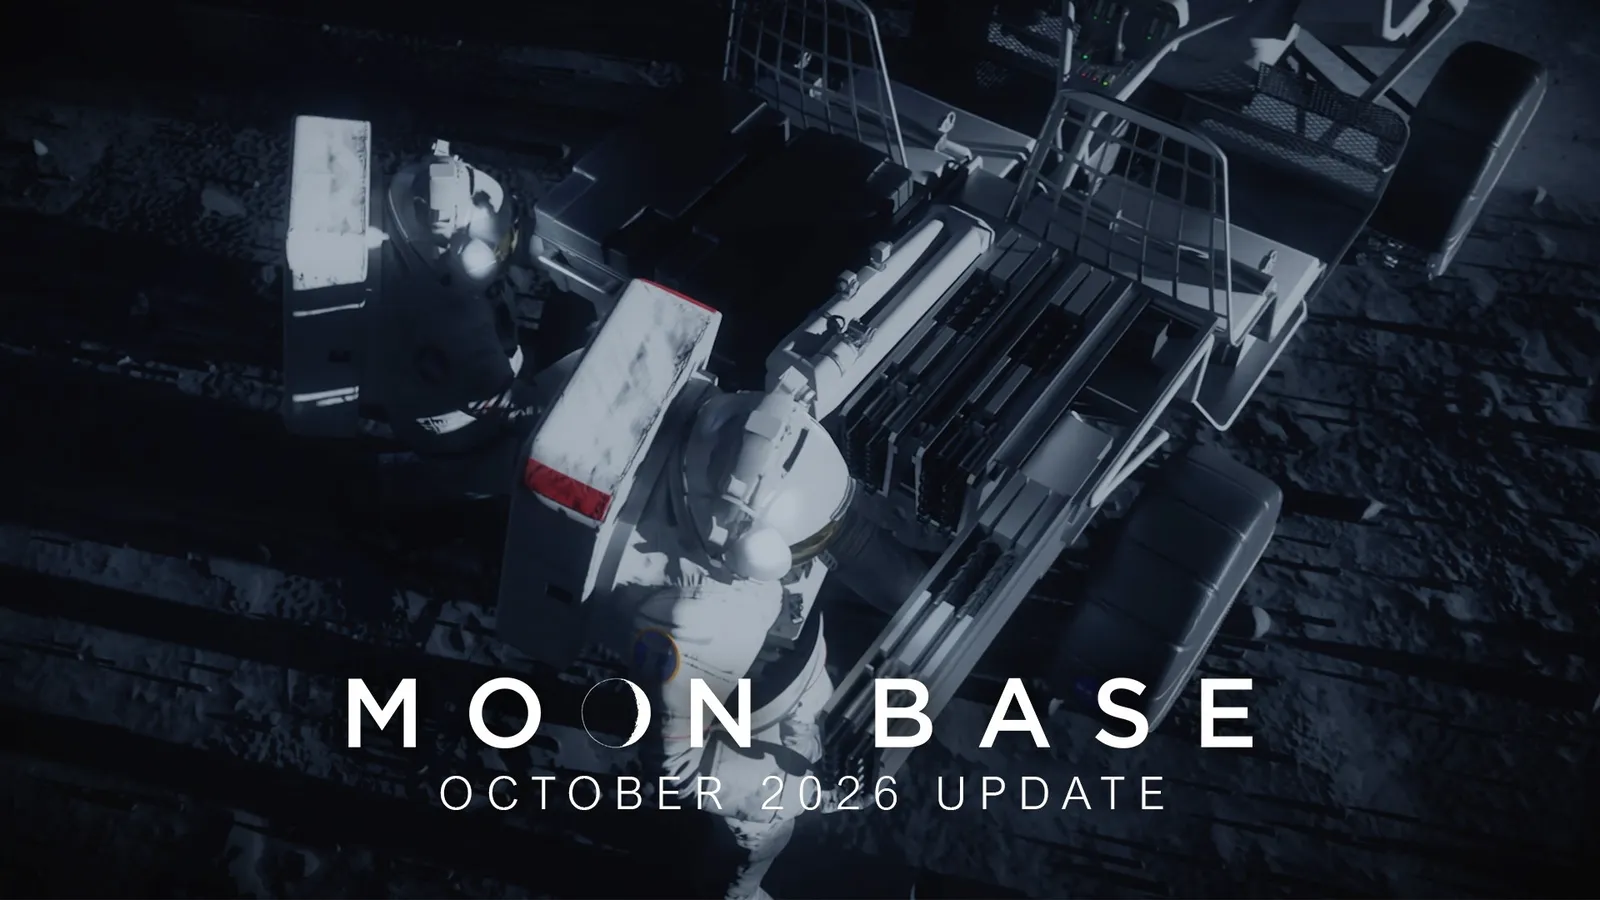
月面探査車FLIPが、Hewlett Packard Enterprise(HPE)の高性能計算機「Spaceborne Computer-4」を載せ、2026年後半に月の南極へ向かう予定です。月面で高性能計算と人工知能(AI)の実証を試みる計画で、探査車の自己位置推定や地形の分析にも計算機を使います。
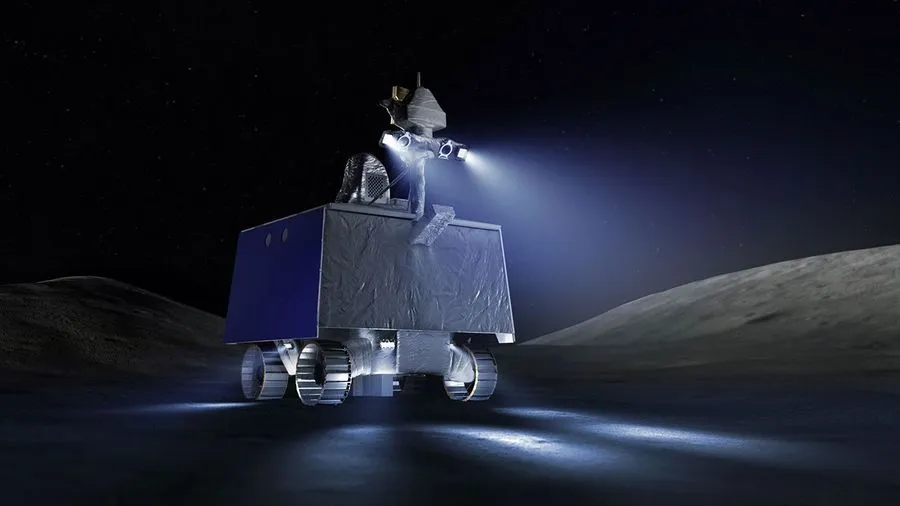
FLIPが月面で試す計算機とAI
FLIPは、Astrolabが開発する無人探査車です。NASAの商業月面輸送サービス(CLPS)計画に属するグリフィン1号ミッションで、月面へ運ばれる予定です。
搭載するSpaceborne Computer-4は、軽量で小型の密閉型計算機です。低消費電力の64ビットCPUとGPU(画像処理などを担うプロセッサ)を備え、探査車の冷却システムにつながれます。電力は探査車のバッテリーと太陽電池でまかない、KIOXIA製のSSD(記憶装置)にデータを保存します。
ミッションでは、月面の厳しい環境で計算機が動作するかを確かめます。月の南極を想定した設計と試験を経ており、実際の月面で複数回の長い夜を含む環境を経験する計画です。FLIPは地表の画像を処理し、自律的な観測や航法、地図作成、地形分析にも計算機を使います。
火星で使われた地形照合を月面へ
FLIPでは、NASAジェット推進研究所(JPL)が開発した自己位置推定ソフトウェアの実験も予定されています。GPSが使えない月や火星では、探査車が周囲の地形を手がかりに位置を推定する必要があります。
JPLの地形相対航法は、探査機のカメラ画像を、あらかじめ用意した地図と照合して地図上の位置を求めます。火星探査車向けの着陸システムでは、上空から撮影した画像を地図と比べ、着陸地点が危険な地形に当たる場合は進路を変える判断にも使われました。
地形との照合は、まず少数の画像特徴を使って大まかな位置を探し、その後、より多くの特徴と機体の計測データを組み合わせて位置を絞り込みます。JPLは、火星探査機パーサヴィアランスが2021年にジェゼロ・クレーターへ着陸した際、この航法システムが目標地点から5メートル以内への着地に寄与したと説明しています。
照明の変化に対応する機械学習
地形照合では、撮影時刻や太陽光の角度によって画像の明るさが変わると、同じ地形の特徴を見つけにくくなることがあります。JPLとMITの研究は、こうした照明変化に強い地形画像の照合方法を検討しました。
従来の処理では、軌道上の画像から作った地図と、降下中に撮影した画像の小領域を照らし合わせます。研究では、周波数領域での粗い照合と、画素の変化を使った細かな照合の二段階が説明されています。細かな照合は多数の特徴点を扱えますが、照明条件が異なる画像では一致点を見つけにくくなる場合があります。
研究チームは、画像間の特徴点を見つける機械学習手法LoFTRも評価し、野外試験画像と火星画像で良好な結果を得たと報告しました。この手法は、照明が異なる画像でも照合できる地形領域の特定に使える可能性があります。
宇宙での計算機実証と月面探査の位置づけ
HPEは国際宇宙ステーション(ISS)でSpaceborne Computer-1を657日間運用し、商用の高性能計算機を長期実証しました。ISS National Laboratoryは、同機が軌道上で毎秒1兆回を超える計算を実行し、宇宙環境下でも正しい計算を続けたと報告しています。
後継機Spaceborne Computer-2は、画像処理やAIを含む24件の研究実験を実施しました。NASAなどが参加した実験では、宇宙飛行士の手袋の画像から損傷の兆候を探す処理や、災害後の衛星画像を解析する処理が行われました。HPEは、ISS上でデータを処理して結果だけを地上へ送ることで、通信時間やデータ転送量を抑える使い方も紹介しています。
FLIPの月面実証は、こうした宇宙での計算機運用を月面環境へ広げる計画です。NASAは、FLIPを将来の有人月面探査車CLV-1に向けた技術試験の場と位置づけており、両車にはタイヤ、バッテリー、無線機、カメラなど共通するサブシステムが含まれる予定です。
NASAの月面計画では、有人探査車の運用に先立ち、ロボット探査車が地形や照明、航法、エネルギー利用のデータを集めます。FLIPも月の南極環境で計算機と探査車の機能を試すミッションの一つです。NASAはCLV-1の飛行用機材を2027年末に納入する予定としています。