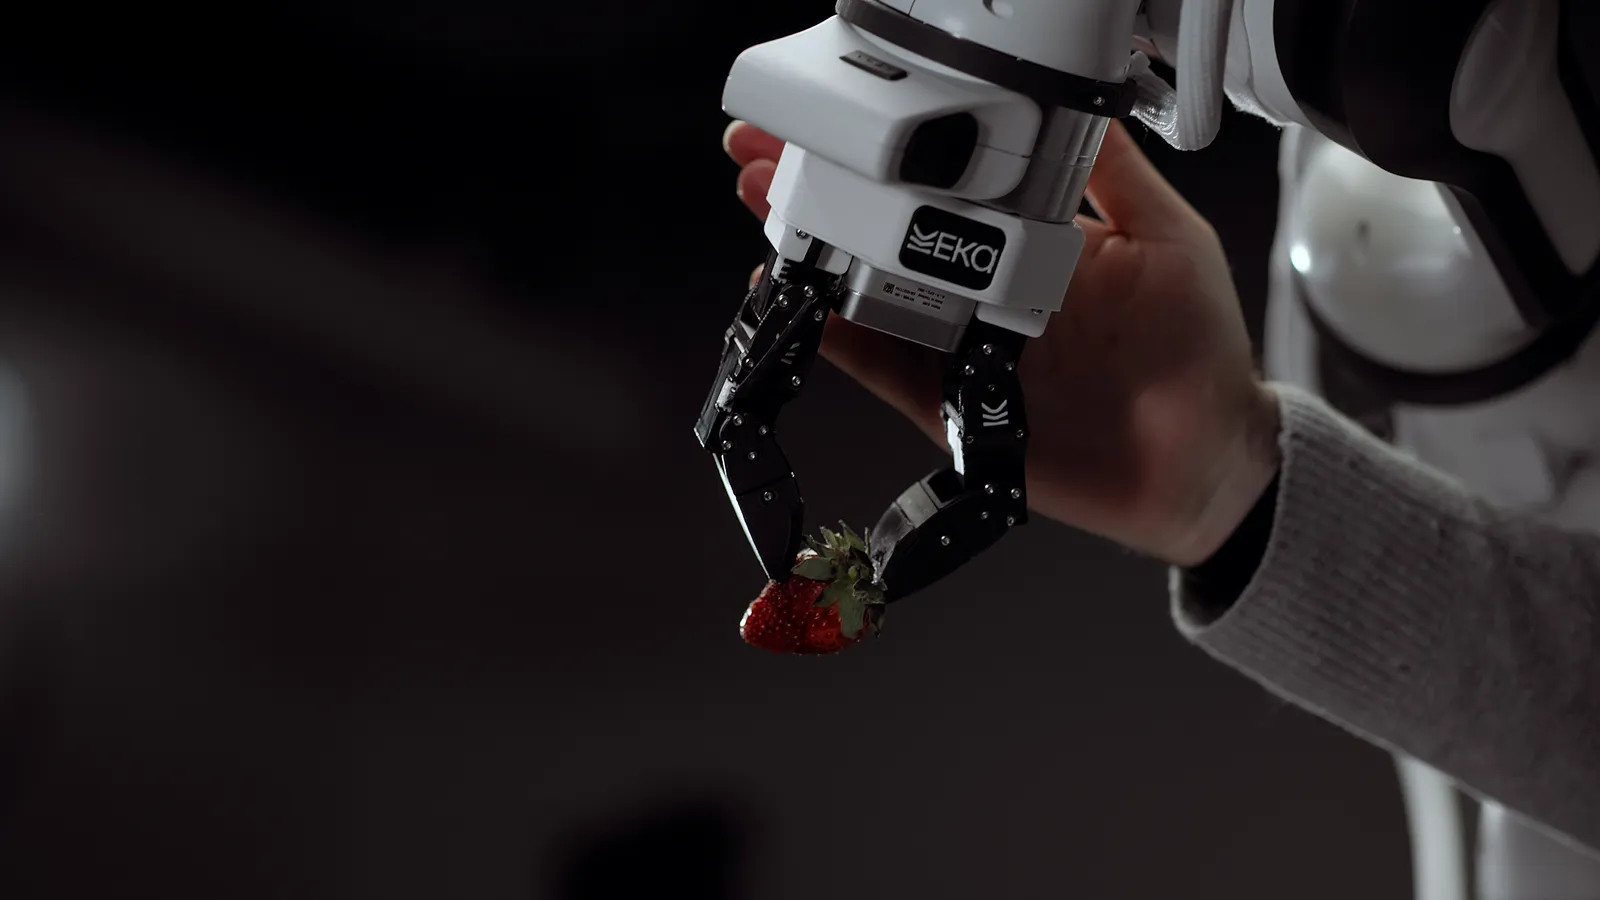
Eka Roboticsは、物体に触れたときの力を使ってつかみ方を調整するロボット技術を開発し、シリーズAで1億5,000万ドル(約240億円)を調達しました。調達後の企業評価額は14億5,000万ドル(約2,300億円)です。同社のモデルは、シミュレーションでの学習を実際のロボット操作につなげることを目指しています。
視覚と力を組み合わせて物体をつかむ
Ekaのモデルは、画像と言葉から動作を決める一般的な「視覚・言語・行動」型とは異なり、視覚情報と力の入力を動作に結び付ける「視覚・力・行動」型です。視覚で物体のおおよその位置や向きを捉え、接触時の力を使って最後の調整を行います。
そのために、Ekaは従来のグリッパーより柔軟で、力センサーを多く備えたロボットハンドを設計しました。接触に応じて動きを変え、ラズベリーのような柔らかい物体を押しつぶさずにつかみます。
Ekaは、物体をつかむ際にロボットが受ける力を物理シミュレーターでモデル化し、その環境で強化学習を行っています。同社によると、この方法では数分で数千時間分のロボット経験を生成できます。人による実演映像だけに頼らず、シミュレーション内で操作を学習する設計です。
1時間に約1,500個を扱う性能
Ekaのロボットは、重さ1キログラムまでの物体を1時間に約1,500個扱えるとされ、人の場合の約600個を上回ります。Ekaは、物体をつかむ成功率を95%超としています。
ロボットは多様な物体に対応し、再学習なしで対象を変えながら操作できたと、イリノイ大学アーバナ・シャンペーン校のクリス・ハウザー教授は評価しました。現在の用途は、物体のピック・アンド・プレースやワイヤー操作です。
Ekaは、これらの作業に関する複数の産業顧客との試験導入を進めています。実験室での動作を工場の組立ラインへ移し、長期間にわたり停止や故障なく稼働させることが、導入に向けた課題として挙げられています。
シミュレーションから実機へ移す際の課題
シミュレーションで学んだ操作を実機へ移す方法を調べた研究では、リーチ・アンド・バランス課題を使い、4種類のランダム化手法と3つのパラメーターをシミュレーションと実機の両方で比較しました。ランダム化は、シミュレーションの条件に幅を持たせて学習する手法です。
この研究では、ランダム化を増やすと実機への転移が改善する一方、シミュレーション内で良い制御方策を見つけにくくなる場合がありました。現実の条件に近づけるために学習環境を広げることと、シミュレーション内で十分な性能を得ることの間で調整が必要です。
完全にランダム化したシミュレーションと追加学習を組み合わせた手法は、研究で比較された他の方法より実機への転移が良好でした。
産業現場での耐久性が次の焦点
Ekaのグリッパーは1,000ドル(約16万円)未満で、定格の耐久回数は500万サイクルです。同社が目標とするのは、標準的な産業用アームの基準として挙げる2,000万サイクルです。
創業者のプルキット・アグラワル氏は、まずピック・アンド・プレースとワイヤー操作の2分野に取り組む方針を示しました。同社は複数の作業をこなす汎用モデルを目指す一方、現時点では対象となる用途を絞っています。
資金調達はa16zとF-Primeが主導しました。